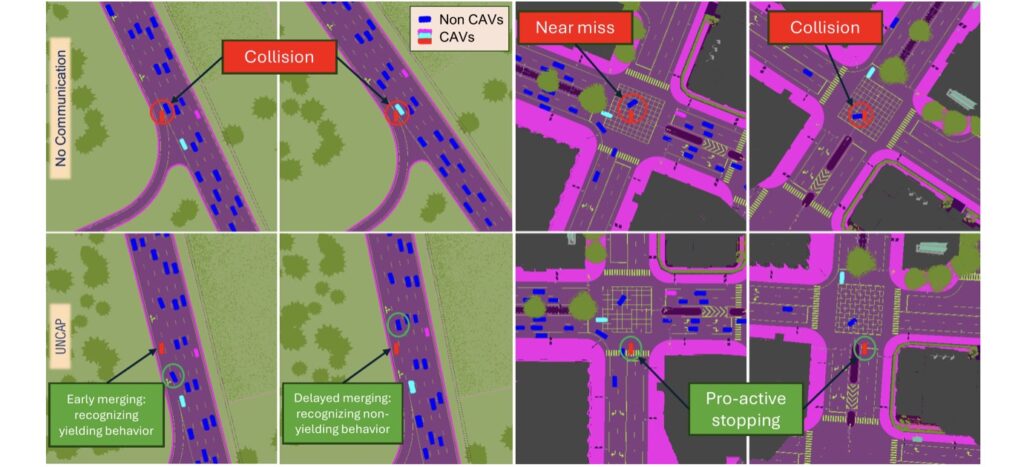
博客自动驾驶预测与规划11 天前Neurosymbolic planning using natural language communication for cooperative autonomous vehiclesUNCAP 框架:协作自动驾驶车用自然语言互通所见,并学习信任谁UNCAP 框架:协作自动驾驶车用自然语言互通所见,并学习信任谁以自然语言替代原始传感器数据交换,避开带宽与扩展性瓶颈,为多车协作提供新范式自动驾驶V2V 协作自然语言robohub.org