¡Llegamos a Madrid! Waymo is coming to SpainWaymo 宣布在西班牙马德里启动全自动驾驶打车服务布局
Waymo 宣布在西班牙马德里启动全自动驾驶打车服务布局
自动驾驶头部企业进入新国家市场,验证规模化运营,对行业全球扩张有标志意义

资料 37 条 · 常规内容近 60–90 天,综述/报告保留一年最近同步 55 分钟前
Waymo 宣布在西班牙马德里启动全自动驾驶打车服务布局
自动驾驶头部企业进入新国家市场,验证规模化运营,对行业全球扩张有标志意义
大众联合 Nvidia/Microsoft/Voxel51 建共享 AV 数据飞轮,日数据量相当 11,000 名司机
车队数据直连仿真、训练与评测的开发闭环,是车企 physical AI 数据飞轮的标杆合作,对数据闭环工程有直接参考价值。
Waymo 宣布进入加拿大:在多伦多建完全自动驾驶打车服务,目标 2028 年迎首批乘客
头部 Robotaxi 公司扩张至加拿大并给出 2028 年商业化节点,对自动驾驶规模化部署与本地化运营有参考意义;技术细节未披露。

Volvo 将集成 Nvidia Hyperion 架构与 Halos OS,首搭下一代 EX90
主流车企采用 Nvidia 全栈(Hyperion/Halos OS/Alpamayo)推进 eyes-off 量产,是智驾供应链格局与量产范式的重要信号。
Tesla 拟今年将金色双座 Cybercab robotaxi 推向更多美国城市,付费订单数未披露
头部玩家加速 Robotaxi 多城扩张,但付费订单数据缺席,实际运营规模仍待验证。

德国政府与 NVIDIA 签署联合声明,合作推进 physical AI 前沿模型
国家级工业 AI 合作落地,可能影响欧洲制造业、自动驾驶和数字孪生的 AI 模型生态,但暂无具体技术细节
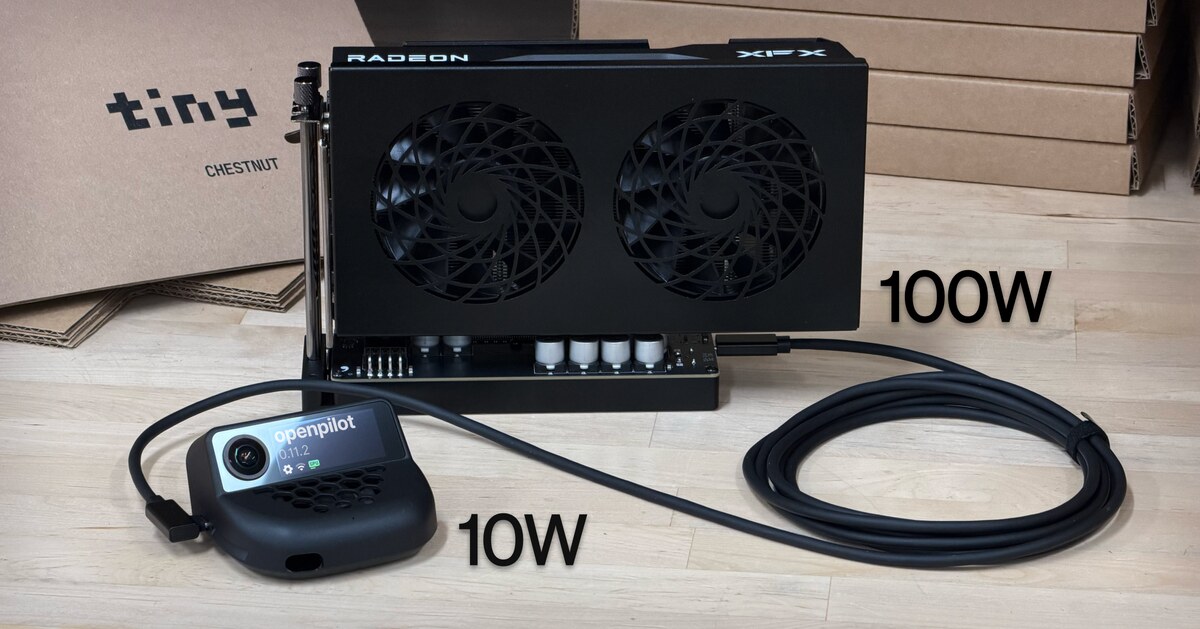
comma 推出 chestnut 升级 comma four 算力
车载端侧模型规模扩大,推动边缘计算与 GPU 升级,影响自动驾驶部署。
Waymo 开始在拉斯维加斯机场提供载客服务,市区已覆盖 24 平方英里
机场接驳是 Robotaxi 监管与运营的难点场景,9 月上线后快速扩区,反映 L4 商业化节奏在加快。

Mercedes-Benz 与 Nvidia 扩大战略合作,整合 Hyperion/Halos 开发下一代自动驾驶
主流车企深度绑定 Nvidia 全栈(计算+软件+安全),其量产智驾架构选型对行业有风向标意义
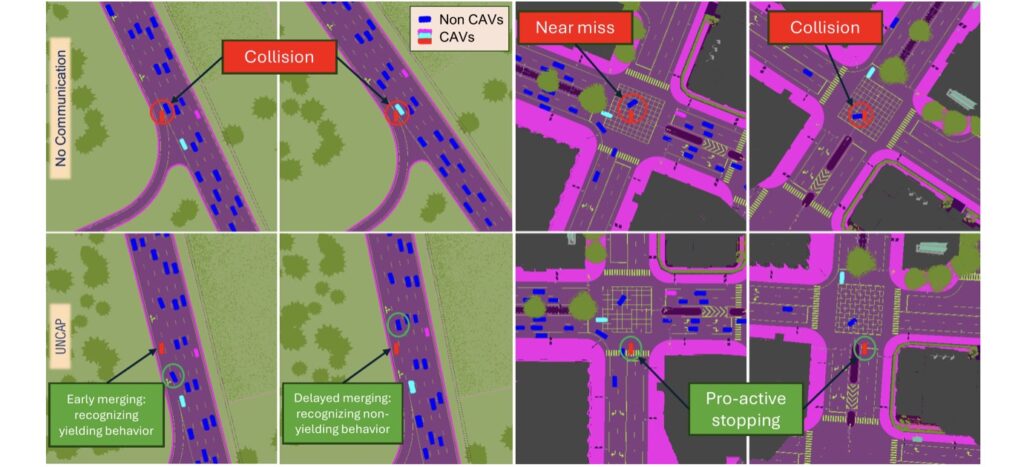
UNCAP 框架:协作自动驾驶车用自然语言互通所见,并学习信任谁
以自然语言替代原始传感器数据交换,避开带宽与扩展性瓶颈,为多车协作提供新范式
Tier IV 与 TUM 将 Nvidia Hyperion 用于 Autoware L4
将 Nvidia Hyperion 与双 Drive AGX Thor 引入 Autoware 项目,为德国 L4 开发提供传感器、计算与安全参考。
NuRec 支持跨车型扩展 AV 感知
传感器布置、标定、视场等随车型变化,NuRec 提供跨车线 AV 感知扩展方案。
