AI 研究助理

基于站内最新资料,回答 AI 前沿问题

回答带出处引用,支持多轮追问

快速响应
AI 前沿跟踪
今日首页重点内容GitHub 趋势榜
领域
学术研究
大模型
具身智能
AI 基础设施
智能体 · Skill · MCP
机器人
多模态
自动驾驶
数据 / MLOps
AI 硬件
安全对齐
综述与报告

机器人

共 48 条 · 按质量与时效综合排序 · 仅收录近 3 个月内容最近同步 8 分钟前

已折叠 · 展开查看该领域的技术路线图、最新技术与成果、发展态势与前景趋势(含表格与 Mermaid 路线图)。

全部 48发布 0论文 22模型 0项目 7工具 0数据集 0报告 0博客 19综述 0
细分方向全部人形机器人 13四足与足式机器人 2机械臂与操作 6灵巧手与触觉 4服务与家庭机器人 0工业与物流机器人 1运动控制与强化学习 8
论文机器人灵巧手与触觉重点4 天前
DONIC: Generalist Dexterous Bimanual Tracking Control from Human Demonstrations

DONIC 通用双手跟踪器:未见物体成功率 57.32%,超 SOTA 45.73 个百分点

首个跨类别通才双手跟踪器,PPO+BC 反馈回收与每手奖励设计对机器人操作有借鉴价值。

双手操作灵巧手PPO👍 132arxiv.org
论文机器人人形机器人重点2 天前
Memory before Goal: Role of Pre-History Memory for Humanoid Loco-Manipulation

提出 WholeBodyMem 物体引导记忆,人形机器人操作成功率仿真 29.1%→72.6%、真实 36.7%→88.3%

针对VLA策略只看当前帧的问题,引入物体引导记忆,显著提升人形机器人移动操作成功率;对具身智能记忆机制设计有直接借鉴价值。

VLA记忆机制人形机器人arxiv.org
论文机器人运动控制与强化学习2 天前
Continuous-Time Motion Planning and Steering with Global Convergence

提出 GlobMP,支持多达 200 个机器人的团队连续时间运动规划与全局收敛

为机器人/自动驾驶中运动规划与学习策略修正提供可证明全局最优的算法,有助实际部署与多机协同。

运动规划全局收敛机器人arxiv.org
博客机器人人形机器人2026/09/17
Helix 2.5: Zero-Shot 30-Home Generalization

Figure 发布 Helix 2.5,零样本泛化至 30 个未见家庭

单一人形基础模型在零采集数据的真实家庭完成长程全身操作,证明跨环境泛化可由大规模人类行为数据预训练得到,对具身策略的泛化路径有直接参考价值。
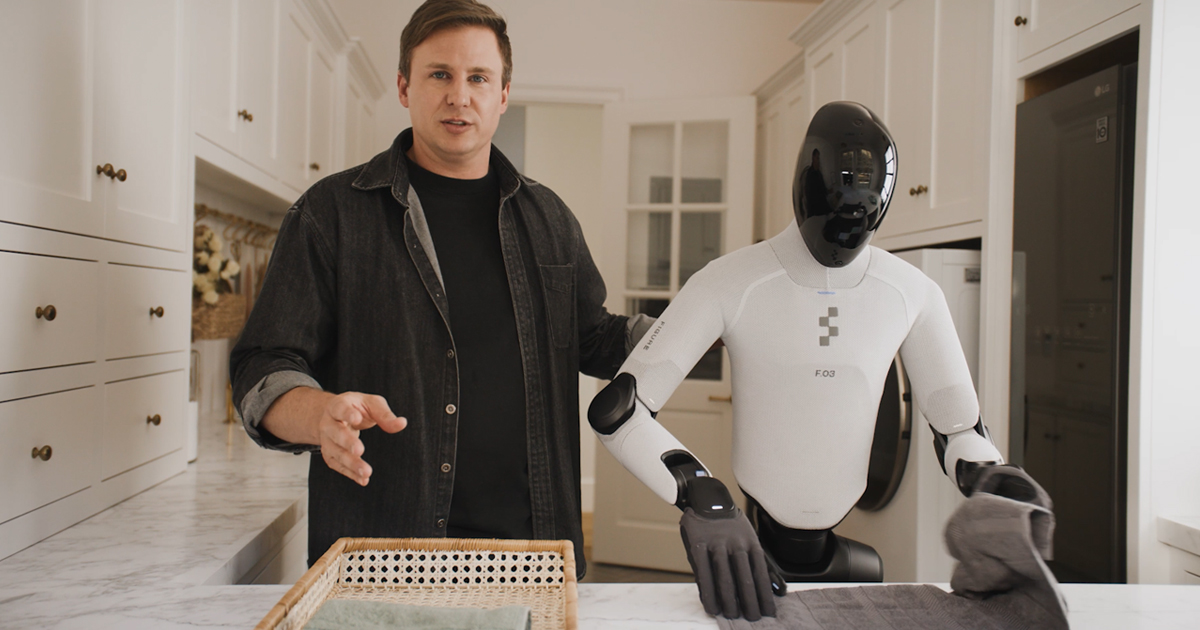
人形机器人VLA零样本泛化figure.ai
论文机器人人形机器人4 天前
SuperMimic: Scaling Humanoid Whole-Body Control with One Differentiable World Model

SuperMimic 单卡 3 小时胜 128 GPU 训 7 天基线,算力降 1000×

可微世界模型让人形全身控制摆脱算力瓶颈,缩放律研究变得可行

人形机器人世界模型全身控制arxiv.org
论文机器人运动控制与强化学习2 天前
Dispersive Tree Agreements for Multi-Robot Coordination

WarpWeaver 实现多机器人近最优协调,较集中式规划器旅行时间最多降 22%,硬件验证 6 台机器人

提供分布式实时近最优规划方法,兼顾联合最优与实时性,并有硬件验证,对多机器人协调工程实践有参考价值。

多机器人协调实时规划最优控制arxiv.org
论文机器人人形机器人2 天前
Humanoid Mobility via Attention-based Contacts

Attention-based Contacts 用接触接口协调人形移动

将动作数据作为训练先验并用接触作为接口,有助于人形政策在部署时无参考适应复杂地形。

人形移动强化学习接触规划arxiv.org
论文机器人灵巧手与触觉2 天前
GelSlim 5.0: Unifying Vision and Touch with a Single Fingertip Camera

GelSlim 5.0 单相机指尖传感器融合视触,深度误差降 61.2%

单相机共享视角避免多相机标定,视触互补降低位姿与接触估计误差,利于灵巧手精细操作。

触觉传感视觉-触觉融合指尖传感器arxiv.org
论文机器人灵巧手与触觉2 天前
OpenTac: An Open Ecosystem for Customizable, Scalable, and Transferable 3D Tactile Sensing

OpenTac 发布可定制 3D 触觉皮肤,部分读取快 19.2X

提供开源触觉皮肤设计、仿真与采集链路,可支撑灵巧操作与机器人数据闭环。

触觉传感开源机器人操作arxiv.org
论文机器人人形机器人3 天前
Watch Your Step: Anticipated Perception for Humanoid Locomotion

落脚点预测+局部高程图采样,训练迭代降至约 1/3,零样本迁移 Unitree G1

按预测落脚点裁剪感知输入,训练效率与地形泛化显著提升,可直接借鉴到足式/人形运动策略训练

人形机器人运动策略落脚点预测arxiv.org
博客机器人人形机器人3 天前
Tesla starts Optimus robot production in California as profit falls 43%

Tesla 在加州启动 Optimus 机器人生产,利润下滑 43%

Optimus 进入生产阶段是人形机器人规模化的标志性信号,但利润下滑 43% 显示投入巨大、商业化兑现仍远。

人形机器人Optimus量产techcrunch.com
博客机器人运动控制与强化学习2026/09/11
Skild AI Taps NVIDIA Physical AI to Teach Robots New Tasks From a Single Video

Skild AI 发布 S1 机器人基础模型,单段视频即可学新任务

不改权重、不做任务后训练,靠 in-context learning 泛化长程任务,为具身智能落地提供新范式

具身智能机器人基础模型in-context learningblogs.nvidia.com
第 1 / 4 页 · 共 44 条
1 / 4
1234
← → 键翻页