提出 WholeBodyMem 物体引导记忆,人形机器人操作成功率仿真 29.1%→72.6%、真实 36.7%→88.3%
针对VLA策略只看当前帧的问题,引入物体引导记忆,显著提升人形机器人移动操作成功率;对具身智能记忆机制设计有直接借鉴价值。

数据源与状态仍在导航菜单中
DOMAIN OBSERVATORY
资料 44 条 · 常规内容近 60–90 天,综述/报告保留一年最近同步 17 分钟前
(暂无权威综述,基于站内前沿内容归纳)
提出 WholeBodyMem 物体引导记忆,人形机器人操作成功率仿真 29.1%→72.6%、真实 36.7%→88.3%
针对VLA策略只看当前帧的问题,引入物体引导记忆,显著提升人形机器人移动操作成功率;对具身智能记忆机制设计有直接借鉴价值。

Figure 发布 Helix 2.5,零样本泛化至 30 个未见家庭
单一人形基础模型在零采集数据的真实家庭完成长程全身操作,证明跨环境泛化可由大规模人类行为数据预训练得到,对具身策略的泛化路径有直接参考价值。

SuperMimic 单卡 3 小时胜 128 GPU 训 7 天基线,算力降 1000×
可微世界模型让人形全身控制摆脱算力瓶颈,缩放律研究变得可行
Attention-based Contacts 用接触接口协调人形移动
将动作数据作为训练先验并用接触作为接口,有助于人形政策在部署时无参考适应复杂地形。

落脚点预测+局部高程图采样,训练迭代降至约 1/3,零样本迁移 Unitree G1
按预测落脚点裁剪感知输入,训练效率与地形泛化显著提升,可直接借鉴到足式/人形运动策略训练

Tesla 在加州启动 Optimus 机器人生产,利润下滑 43%
Optimus 进入生产阶段是人形机器人规模化的标志性信号,但利润下滑 43% 显示投入巨大、商业化兑现仍远。

Language-Forcing:用冻结 VLM 的语言描述对齐全身 world action model 的未来视觉特征,提升人形 loco-manipulation 性能
给 WAM 的视觉预测目标加上语义监督信号,可区分任务相关变化与背景噪声;对构建具身世界模型的团队是可直接借鉴的训练技巧

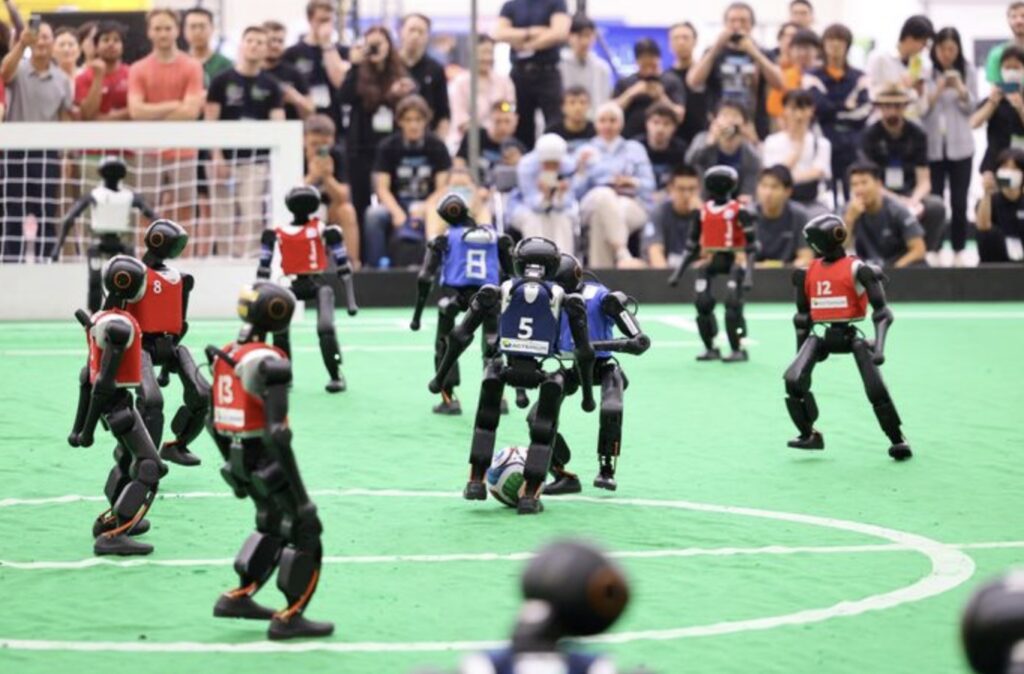
RoboCup 2026 首次进行 11 vs 11 人形机器人足球赛
标志人形机器人多机协作与运动能力达到新阶段,但赛事演示对生产工程直接价值有限。

人形机器人 Tiangong Ultra 百米 8.64 秒,但叠衣服才是真考验
点出运动竞技≠实用能力:非结构化衣物操作才是人形机器人进家庭的关键瓶颈
开源3D打印人形机器人Microban发布,采用Pi Zero 2W与19舵机
为机器人/具身智能提供低成本实验平台,适合算法与硬件协同验证。

中国押注具身智能与人形机器人,依托制造业基础争夺下一轮工业革命
宏观产业与政策分析,为判断中国人形机器人供应链与落地节奏提供背景,直接工程参考有限