论文自动驾驶端到端驾驶重点2 天前
TerraTransfer++: Demonstration-Free End-to-End Planner
TerraTransfer++ 自博弈端到端规划器,NAVSIM navhard/navtest 达 59.4/95.5
展示一种无需人工演示的端到端自动驾驶训练范式,用自博弈策略蒸馏出轨迹教师,显著降低数据成本并超越现有方法。

共 48 条 · 按质量与时效综合排序 · 仅收录近 3 个月内容最近同步 7 分钟前
已折叠 · 展开查看该领域的技术路线图、最新技术与成果、发展态势与前景趋势(含表格与 Mermaid 路线图)。
TerraTransfer++ 自博弈端到端规划器,NAVSIM navhard/navtest 达 59.4/95.5
展示一种无需人工演示的端到端自动驾驶训练范式,用自博弈策略蒸馏出轨迹教师,显著降低数据成本并超越现有方法。
Foundation4D 发布统一感知重建模型,1,253 片段基准多项指标最佳
统一前馈模型同时覆盖检测、几何、占用与重建,并公开标注基准,对自动驾驶感知与仿真工程有直接参考价值。

NeuralSRender 提升仿真真实感,AP50 35.1→40.6
为自动驾驶仿真到真实视频翻译提供低开销开源方案,可直接提升检测与分割,适合数据闭环。

QualiDrive 沿驾驶质量轴做扩散,NAVSIM v2 达 92.74 EPDMS 最优
把扩散生成重构成场景特定的质量阶梯,而不是沿用噪声轴,说明条件设计比更换 backbone 更能提升规划可靠性。

EmbodiedMidtrain 用接近度筛选构建 1M 数据中训练 VLM 以适配 VLA
刻画 VLM 与 VLA 数据分布鸿沟并给出可复用的中训练数据引擎与数据集,直接改善 VLA 下游微调起点。

Waymo 宣布在西班牙马德里启动全自动驾驶打车服务布局
自动驾驶头部企业进入新国家市场,验证规模化运营,对行业全球扩张有标志意义

大众联合 Nvidia/Microsoft/Voxel51 建共享 AV 数据飞轮,日数据量相当 11,000 名司机
车队数据直连仿真、训练与评测的开发闭环,是车企 physical AI 数据飞轮的标杆合作,对数据闭环工程有直接参考价值。
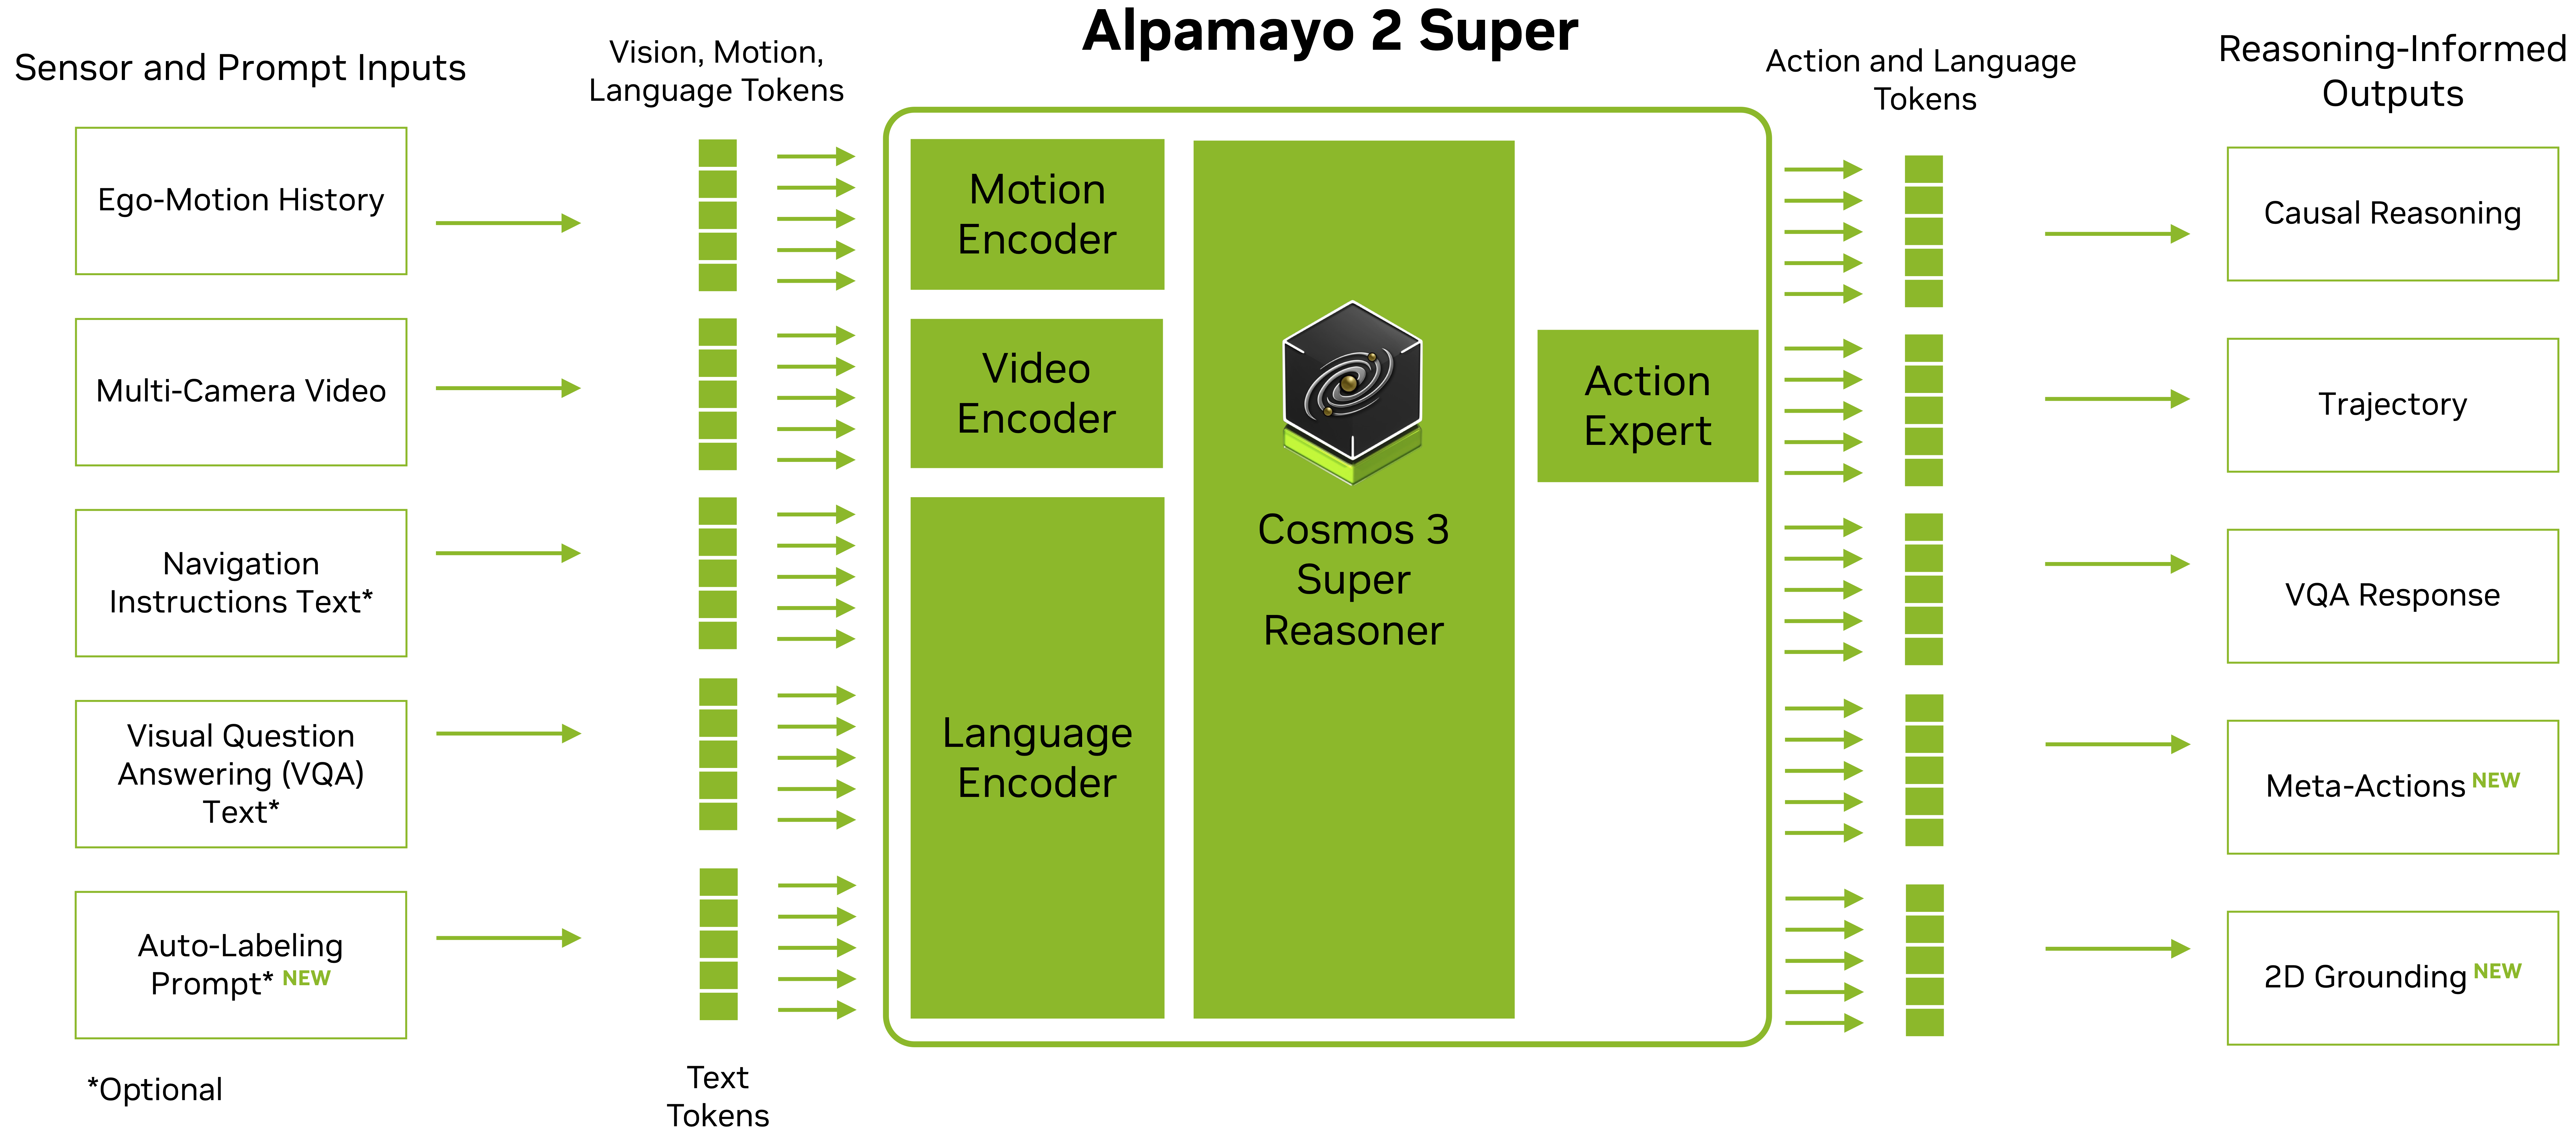
NVIDIA 开源 Alpamayo 2 Super:34B 多任务基础模型,面向自动驾驶开发
自动驾驶多任务基础模型开源,可能降低感知、规划等任务的联合训练与微调门槛,值得自动驾驶团队评估采用。
Waymo 宣布进入加拿大:在多伦多建完全自动驾驶打车服务,目标 2028 年迎首批乘客
头部 Robotaxi 公司扩张至加拿大并给出 2028 年商业化节点,对自动驾驶规模化部署与本地化运营有参考意义;技术细节未披露。

Volvo 将集成 Nvidia Hyperion 架构与 Halos OS,首搭下一代 EX90
主流车企采用 Nvidia 全栈(Hyperion/Halos OS/Alpamayo)推进 eyes-off 量产,是智驾供应链格局与量产范式的重要信号。
Tesla 拟今年将金色双座 Cybercab robotaxi 推向更多美国城市,付费订单数未披露
头部玩家加速 Robotaxi 多城扩张,但付费订单数据缺席,实际运营规模仍待验证。

德国政府与 NVIDIA 签署联合声明,合作推进 physical AI 前沿模型
国家级工业 AI 合作落地,可能影响欧洲制造业、自动驾驶和数字孪生的 AI 模型生态,但暂无具体技术细节