博客自动驾驶辅助驾驶与量产2026/08/13
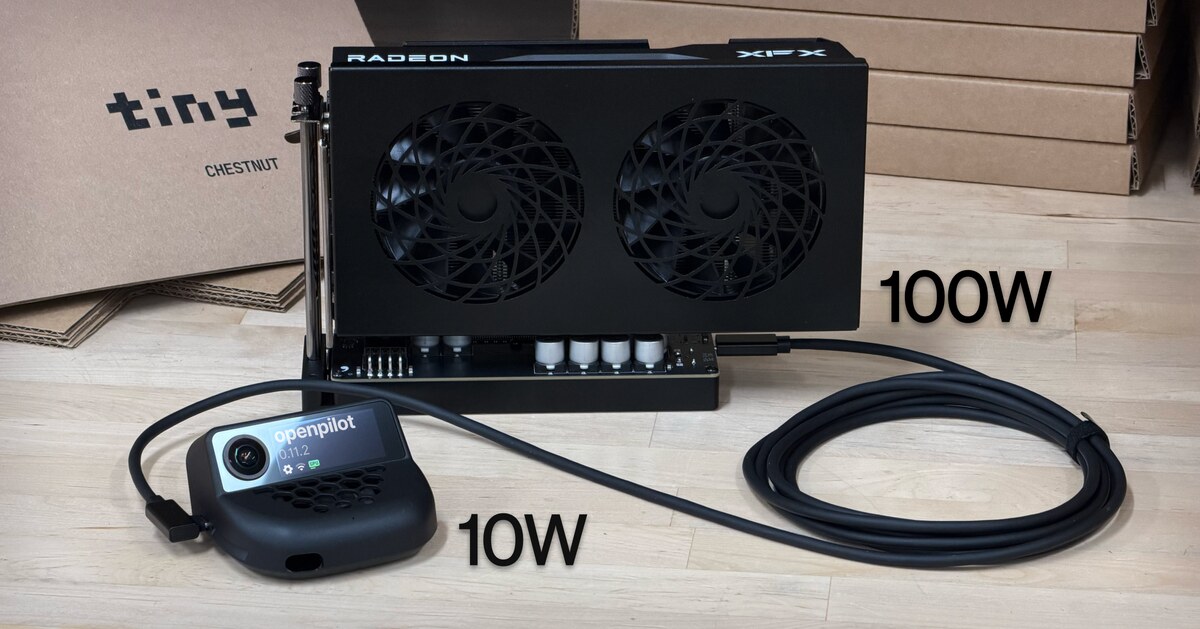
Introducing chestnut
comma 推出 chestnut 升级 comma four 算力
车载端侧模型规模扩大,推动边缘计算与 GPU 升级,影响自动驾驶部署。
共 48 条 · 按质量与时效综合排序 · 仅收录近 3 个月内容最近同步 16 分钟前
已折叠 · 展开查看该领域的技术路线图、最新技术与成果、发展态势与前景趋势(含表格与 Mermaid 路线图)。
comma 推出 chestnut 升级 comma four 算力
车载端侧模型规模扩大,推动边缘计算与 GPU 升级,影响自动驾驶部署。
Waymo 开始在拉斯维加斯机场提供载客服务,市区已覆盖 24 平方英里
机场接驳是 Robotaxi 监管与运营的难点场景,9 月上线后快速扩区,反映 L4 商业化节奏在加快。

Mercedes-Benz 与 Nvidia 扩大战略合作,整合 Hyperion/Halos 开发下一代自动驾驶
主流车企深度绑定 Nvidia 全栈(计算+软件+安全),其量产智驾架构选型对行业有风向标意义
UNCAP 框架:协作自动驾驶车用自然语言互通所见,并学习信任谁
以自然语言替代原始传感器数据交换,避开带宽与扩展性瓶颈,为多车协作提供新范式
NVIDIA Labs发布端到端自动驾驶RL框架AlpaGym
为端到端自动驾驶策略提供可复现的强化学习训练环境,加速算法迭代与工程落地。
Tier IV 与 TUM 将 Nvidia Hyperion 用于 Autoware L4
将 Nvidia Hyperion 与双 Drive AGX Thor 引入 Autoware 项目,为德国 L4 开发提供传感器、计算与安全参考。
NuRec 支持跨车型扩展 AV 感知
传感器布置、标定、视场等随车型变化,NuRec 提供跨车线 AV 感知扩展方案。

Rivian 收购世界模型初创 Third Dimension,加速自动驾驶研发
世界模型做驾驶仿真获车企认可,Rivian 借收购把自有数据资产转化为仿真能力

专家探讨自动驾驶"黑匣子"局限:事故调查关键在数据能证明什么,而非数据量
提示数据留存不等于决策重建,对自动驾驶安全归因、日志设计与监管取证有参考价值
Waymo Robotaxi 将进入加拿大,率先在多伦多街道启动测试
头部 Robotaxi 运营商拓展至加拿大,其跨国测试与当地监管进展是观察 L4 商业化扩张节奏的重要信号。

inDrive 拟 2027 上半年在哈萨克斯坦首都测试 Pony.ai robotaxi
Pony.ai robotaxi 出海中亚,但仅为远期计划,落地时间与规模均待观察

COMMA_HACK 7 定于 2026 年 9 月 18–20 日
黑客松活动预告,工程信息有限