论文自动驾驶端到端驾驶重点2 天前
TerraTransfer++: Demonstration-Free End-to-End Planner
TerraTransfer++ 自博弈端到端规划器,NAVSIM navhard/navtest 达 59.4/95.5
展示一种无需人工演示的端到端自动驾驶训练范式,用自博弈策略蒸馏出轨迹教师,显著降低数据成本并超越现有方法。

共 48 条 · 按质量与时效综合排序 · 仅收录近 3 个月内容最近同步 15 分钟前
已折叠 · 展开查看该领域的技术路线图、最新技术与成果、发展态势与前景趋势(含表格与 Mermaid 路线图)。
TerraTransfer++ 自博弈端到端规划器,NAVSIM navhard/navtest 达 59.4/95.5
展示一种无需人工演示的端到端自动驾驶训练范式,用自博弈策略蒸馏出轨迹教师,显著降低数据成本并超越现有方法。
QualiDrive 沿驾驶质量轴做扩散,NAVSIM v2 达 92.74 EPDMS 最优
把扩散生成重构成场景特定的质量阶梯,而不是沿用噪声轴,说明条件设计比更换 backbone 更能提升规划可靠性。

反事实干预发现驾驶 VLA 推理与行为 弱耦合,限制可解释性
对依赖 VLA 文字推理做安全解释的部署提出警示:文本 reasoning 未必忠实反映轨迹原因,需要加强因果评测与透明度验证。

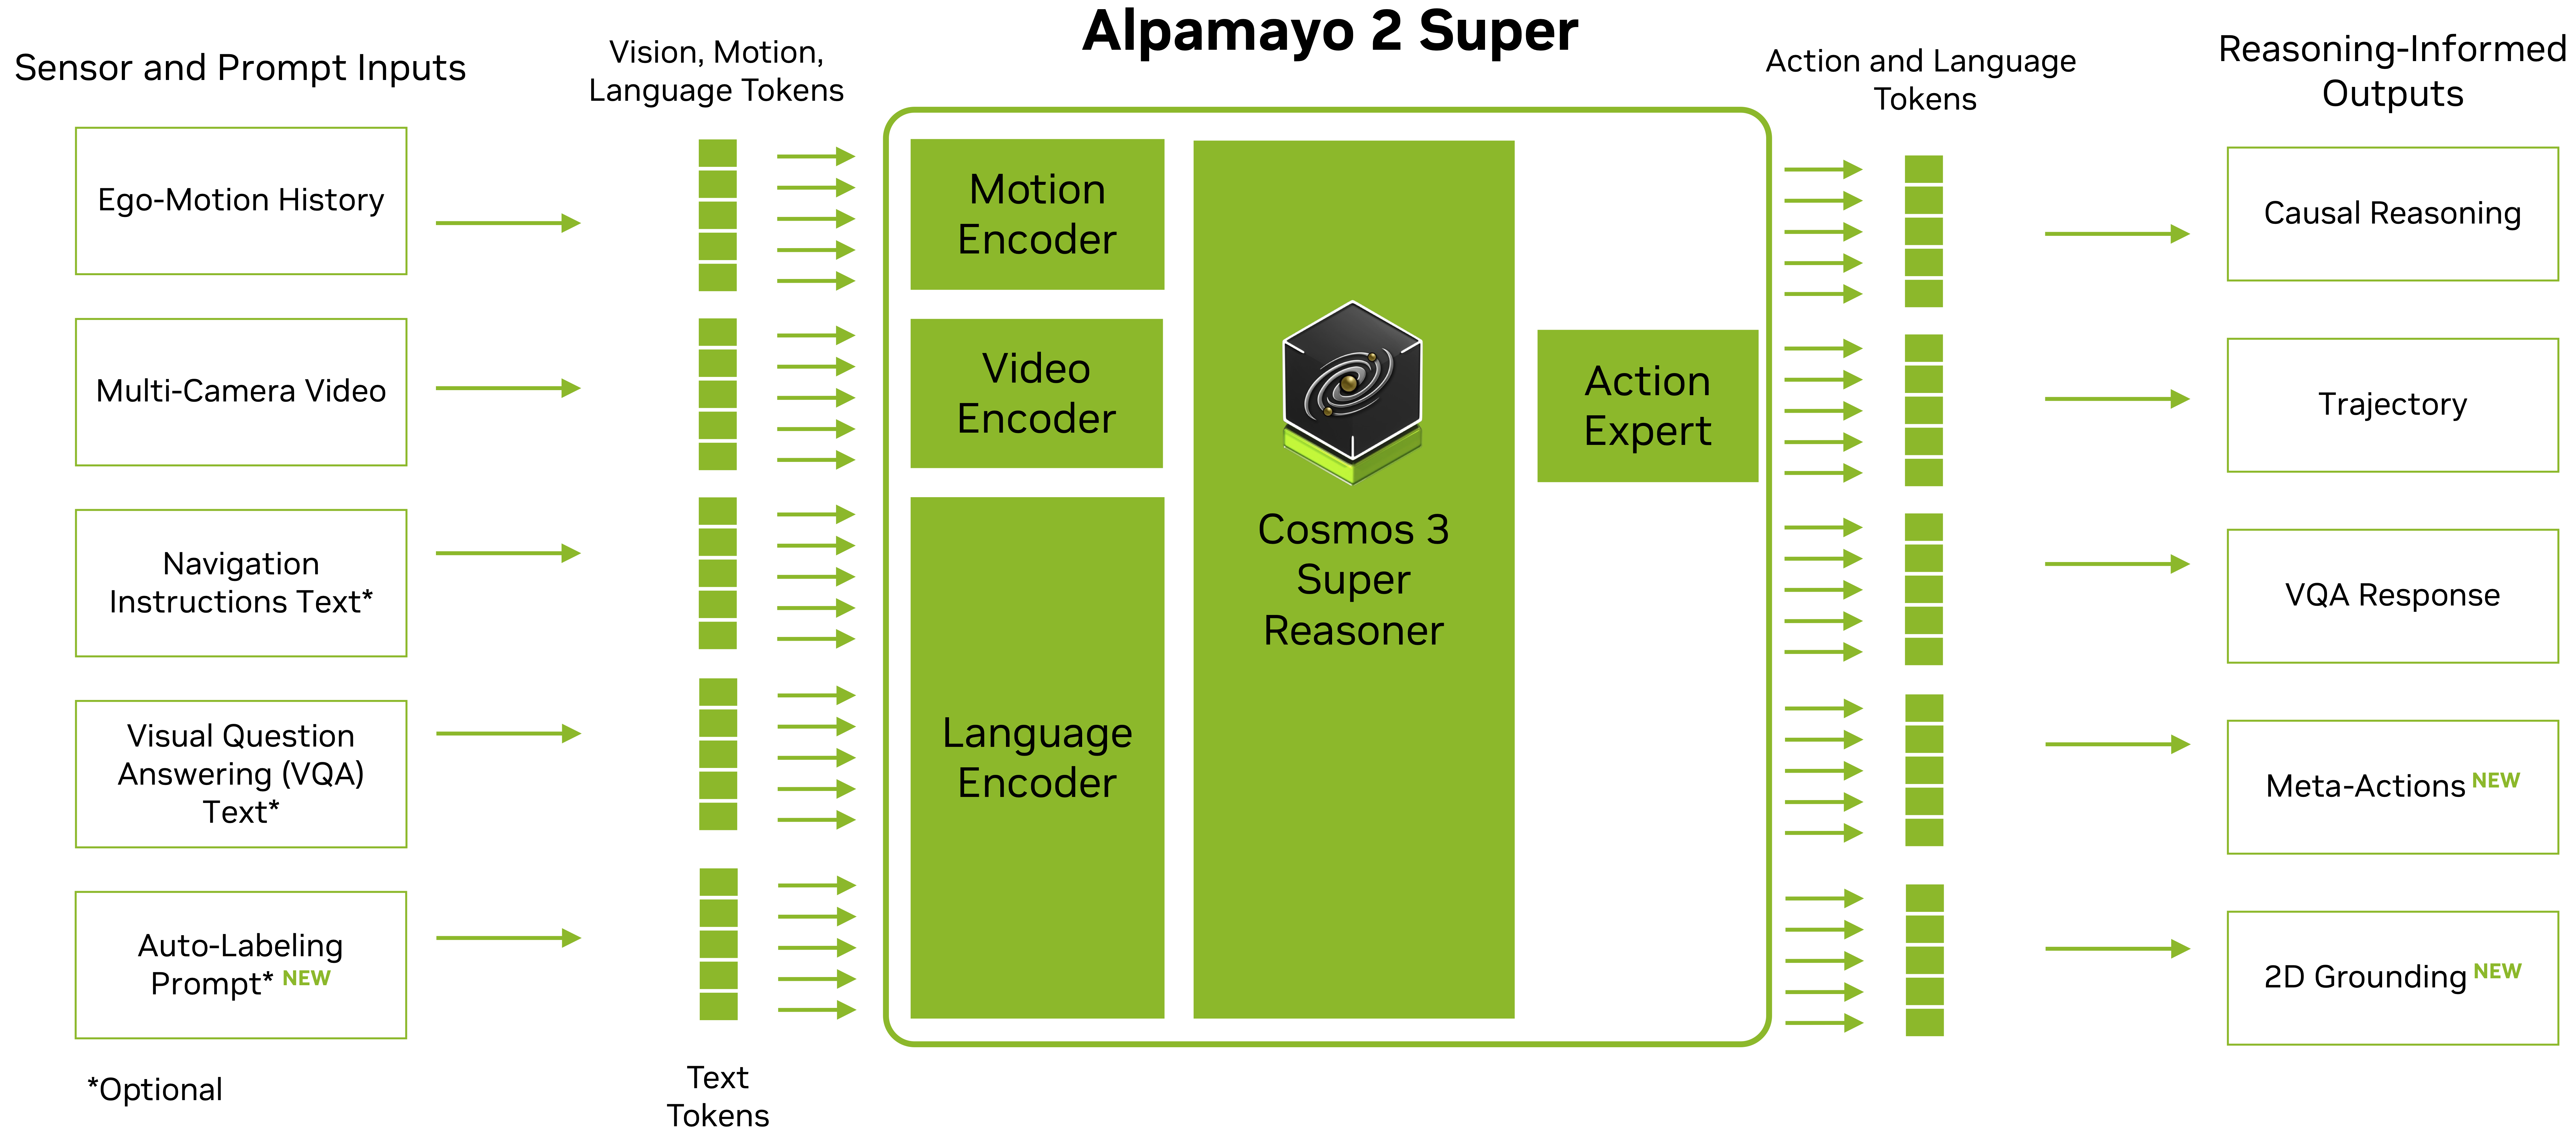
NVIDIA 开源 Alpamayo 2 Super:34B 多任务基础模型,面向自动驾驶开发
自动驾驶多任务基础模型开源,可能降低感知、规划等任务的联合训练与微调门槛,值得自动驾驶团队评估采用。
NVIDIA Labs发布端到端自动驾驶RL框架AlpaGym
为端到端自动驾驶策略提供可复现的强化学习训练环境,加速算法迭代与工程落地。