Decision Making and Ride Comfort Evaluation Based on Lane-Change Prediction for Autonomous Vehicles换道预测集成决策:碰撞前峰值减速度纵向降31.5%、横向降91.0%
换道预测集成决策:碰撞前峰值减速度纵向降31.5%、横向降91.0%
用知识图谱嵌入+贝叶斯推理提前3-4秒预测换道,量化纵向/横向决策的减速度与舒适性收益,为预测性自动驾驶决策提供实证。

资料 37 条 · 常规内容近 60–90 天,综述/报告保留一年最近同步 55 分钟前
换道预测集成决策:碰撞前峰值减速度纵向降31.5%、横向降91.0%
用知识图谱嵌入+贝叶斯推理提前3-4秒预测换道,量化纵向/横向决策的减速度与舒适性收益,为预测性自动驾驶决策提供实证。
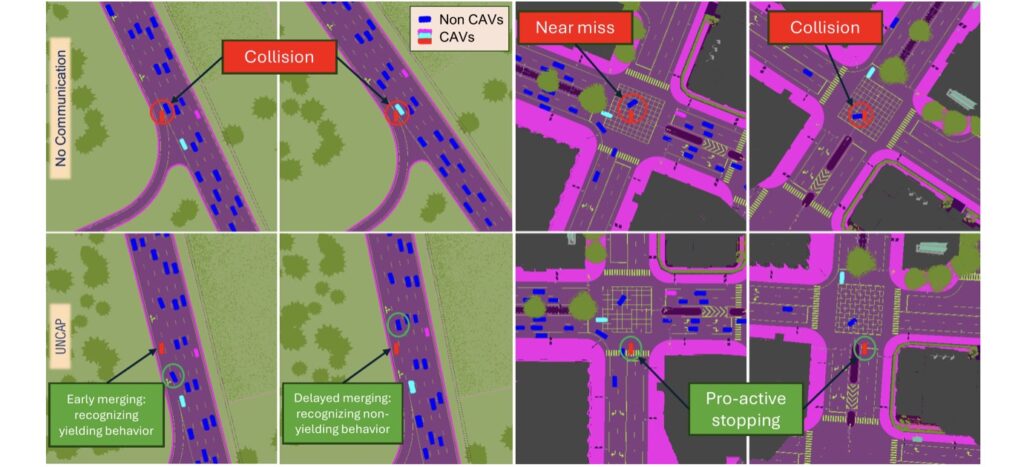
UNCAP 框架:协作自动驾驶车用自然语言互通所见,并学习信任谁
以自然语言替代原始传感器数据交换,避开带宽与扩展性瓶颈,为多车协作提供新范式