博客机器人人形机器人2026/09/17
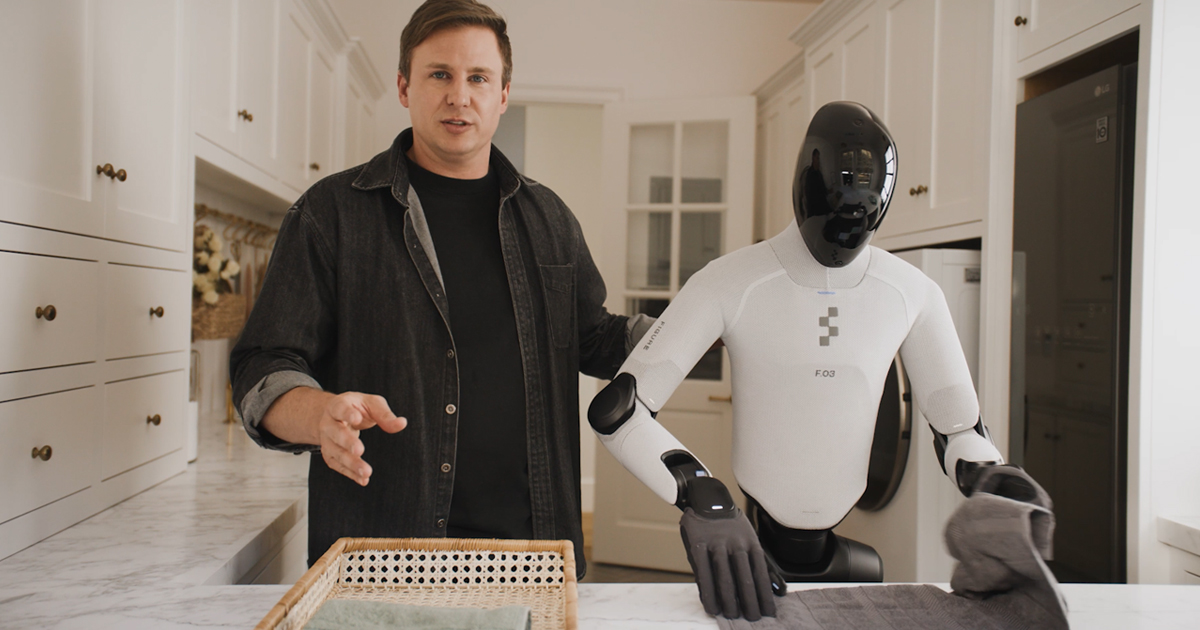
Helix 2.5: Zero-Shot 30-Home Generalization
Figure 发布 Helix 2.5,零样本泛化至 30 个未见家庭
单一人形基础模型在零采集数据的真实家庭完成长程全身操作,证明跨环境泛化可由大规模人类行为数据预训练得到,对具身策略的泛化路径有直接参考价值。
共 48 条 · 按质量与时效综合排序 · 仅收录近 3 个月内容最近同步 15 分钟前
已折叠 · 展开查看该领域的技术路线图、最新技术与成果、发展态势与前景趋势(含表格与 Mermaid 路线图)。
Figure 发布 Helix 2.5,零样本泛化至 30 个未见家庭
单一人形基础模型在零采集数据的真实家庭完成长程全身操作,证明跨环境泛化可由大规模人类行为数据预训练得到,对具身策略的泛化路径有直接参考价值。
Tesla 在加州启动 Optimus 机器人生产,利润下滑 43%
Optimus 进入生产阶段是人形机器人规模化的标志性信号,但利润下滑 43% 显示投入巨大、商业化兑现仍远。

Skild AI 发布 S1 机器人基础模型,单段视频即可学新任务
不改权重、不做任务后训练,靠 in-context learning 泛化长程任务,为具身智能落地提供新范式
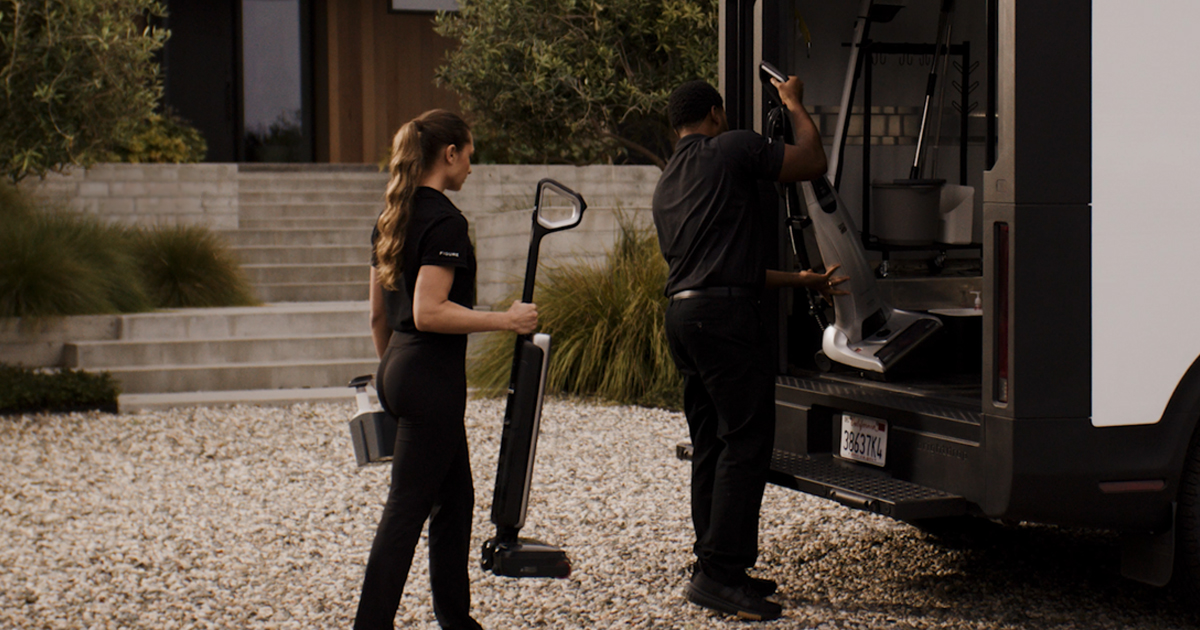
Figure 推出 Index:全球最大机器人训练数据集,每秒处理 30 分钟视频
以众包人力视频构建物理世界数据飞轮,30 分钟/秒的上传吞吐与 10 亿美元级投入,为具身数据规模化采集提供了可复用的工程范式。
NVIDIA Isaac ROS 5.0 发布,为机器人开发引入智能体工作流
面向 130 万 ROS 用户的 GPU 加速包大版本,新增 agentic 开发流程与新平台支持,影响机器人软件栈构建方式
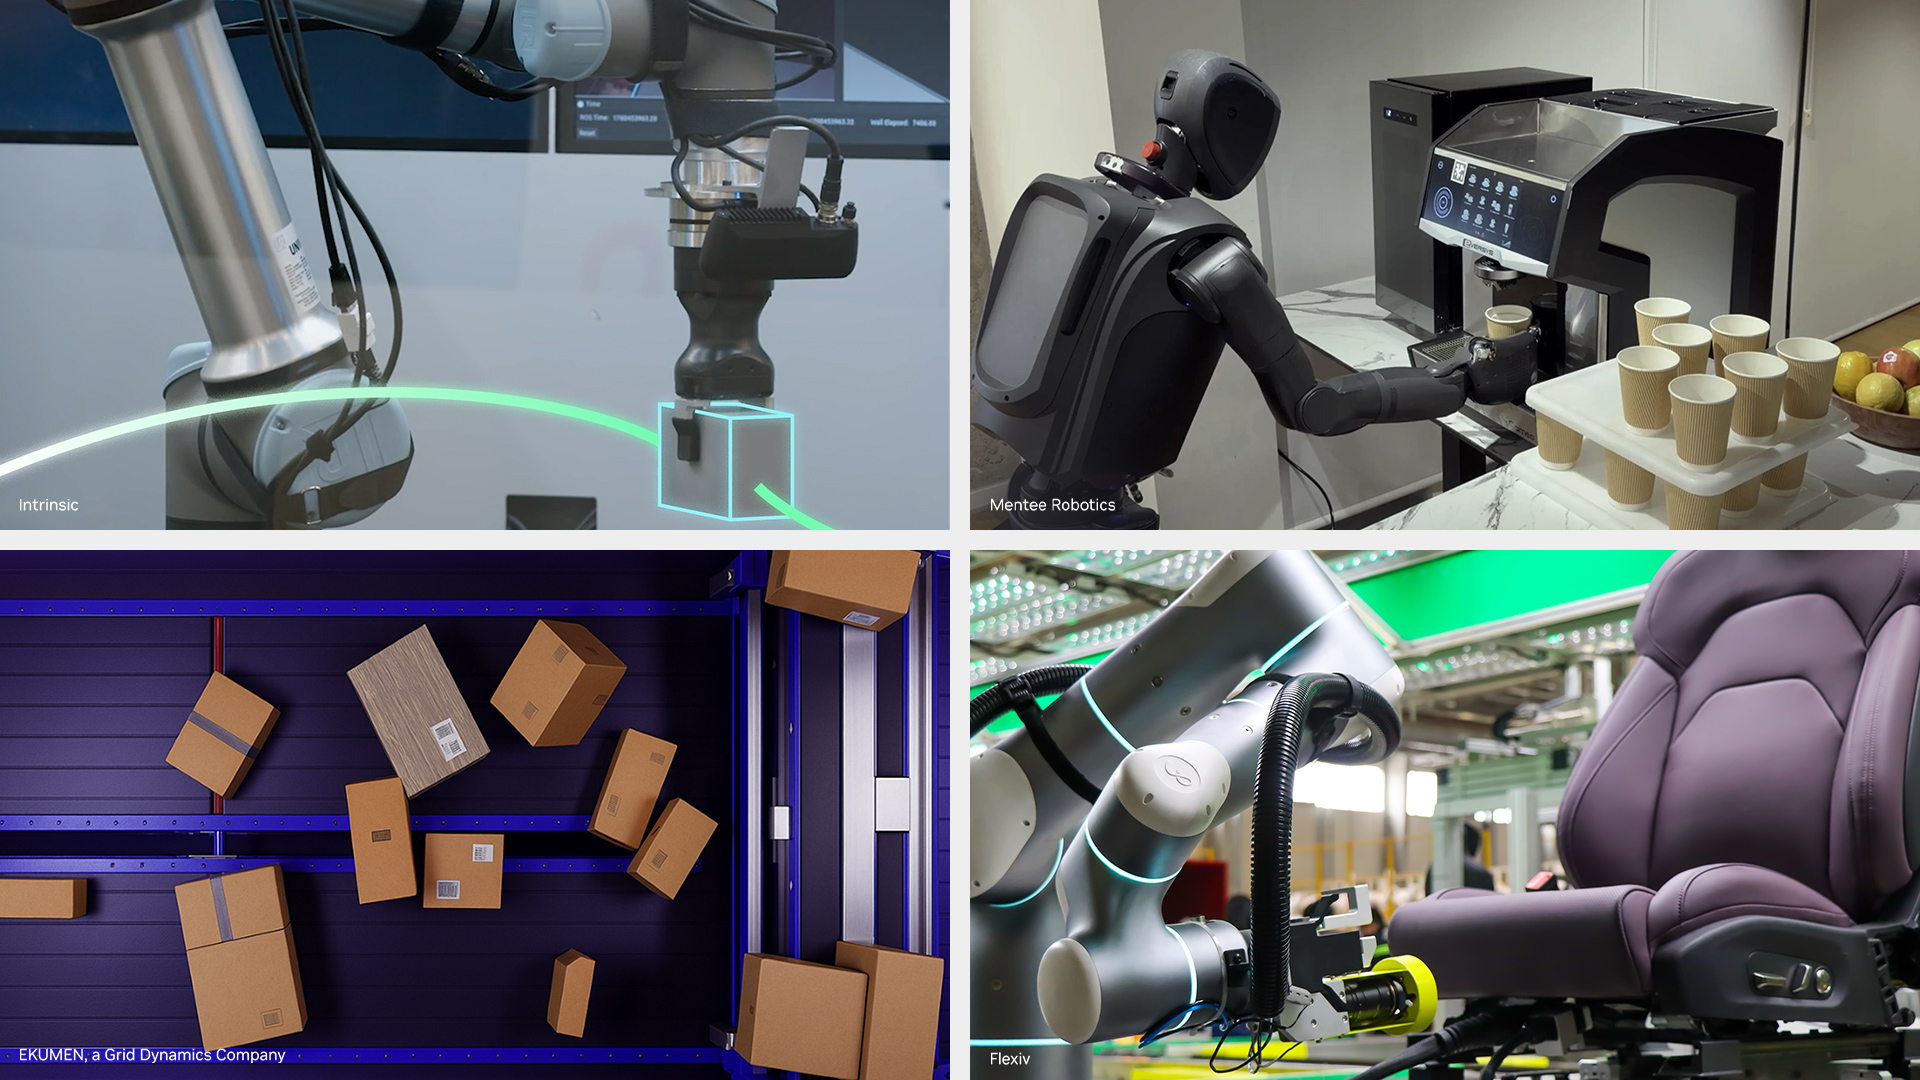
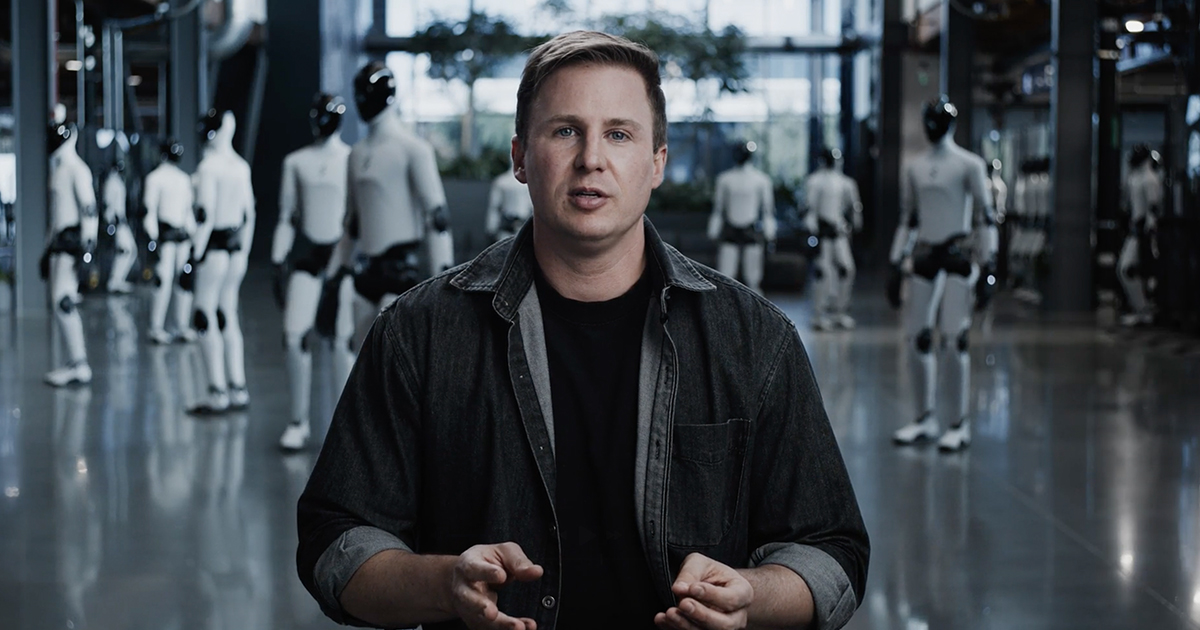
Figure 与 Nscale 签约最多 10 万块 Vera Rubin GPU,初始投入 35 亿美元
机器人基础模型进入“数据+算力”双轮军备竞赛,预示具身智能训练集群规模向 LLM 量级靠拢,算力规划需提前数年布局。
NASA 将在 2026 年发射 3 台自主协同月球车
在无人摇杆与人工逐步审批条件下验证多车自主分工、重规划与协同,对深空探测自主系统有参考意义。
NVIDIA 推出 Cosmos 3 开放世界模型家族,直指物理 AI
世界模型可生成符合物理规律的训练和动作数据,并模拟未来状态,是机器人、自动驾驶数据闭环的新数据源;开放权重降低自建门槛。
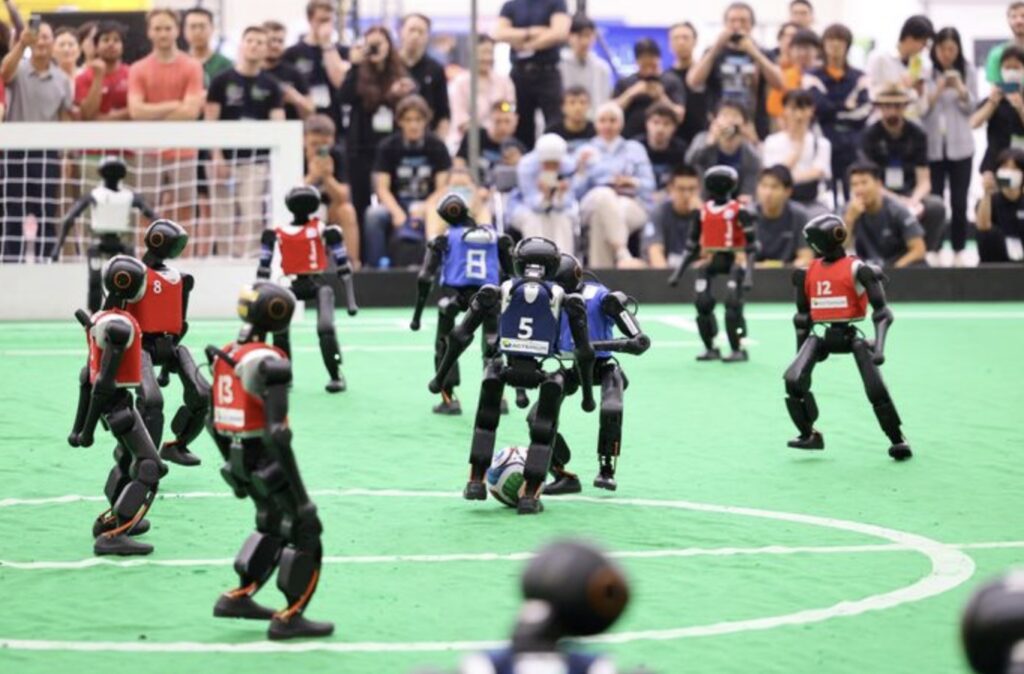
RoboCup 2026 首次进行 11 vs 11 人形机器人足球赛
标志人形机器人多机协作与运动能力达到新阶段,但赛事演示对生产工程直接价值有限。
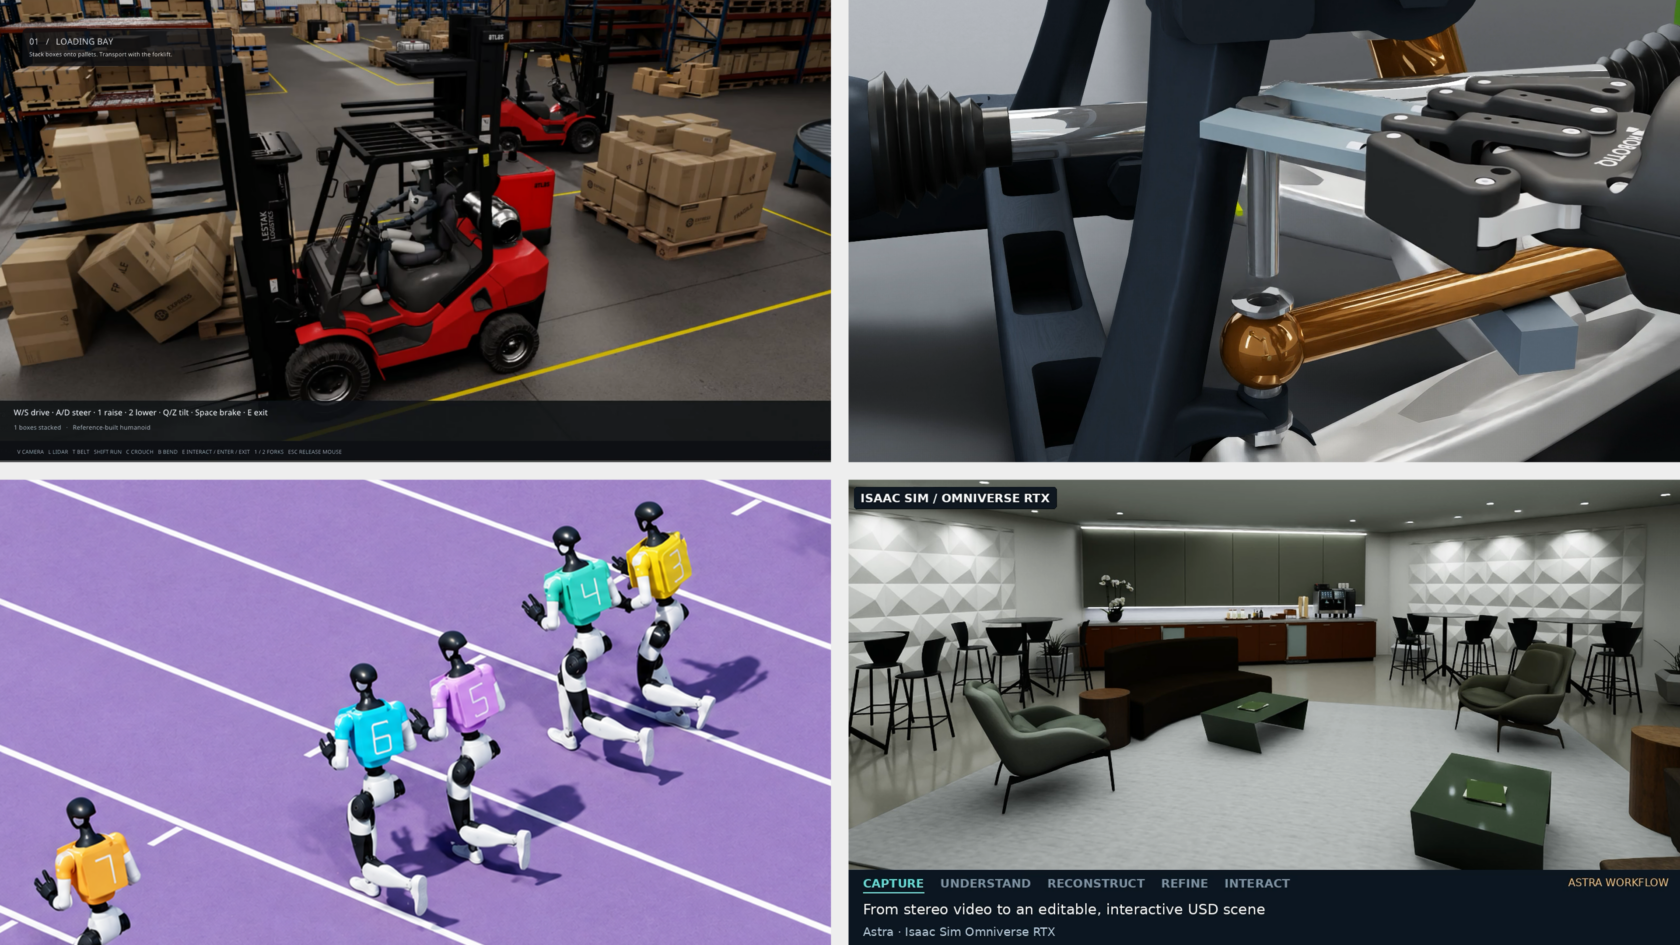
NVIDIA 展示用 GPT-6 Astra 智能体驱动 Omniverse 搭建仿真
用自然语言指挥智能体完成仿真搭建与性能排查,是具身数据生产的可行范式
前 OpenAI 科学负责人创办 Warp Science,用机器人自动化湿实验室
化学家穿戴相机与传感手套采集演示数据训练机器人,是具身智能数据闭环在科学场景的落地样本,值得跟踪。

NVIDIA Isaac ROS 与 AI Agent 加速 ROS 2 节点
指出只优化 CUDA kernel 不够,消息序列化与 CPU 拷贝会抵消 GPU 收益,可指导机器人感知管线优化。
