Gemini 4 Argon for RoboticsGemini 4 Argon 面向机器人场景,指向具身智能应用
Gemini 4 Argon 面向机器人场景,指向具身智能应用
旗舰模型下探机器人领域,值得尽快评估其在 VLA 与真实机器人任务上的能力边界
资料 46 条 · 常规内容近 60–90 天,综述/报告保留一年最近同步 1 小时前
Gemini 4 Argon 面向机器人场景,指向具身智能应用
旗舰模型下探机器人领域,值得尽快评估其在 VLA 与真实机器人任务上的能力边界
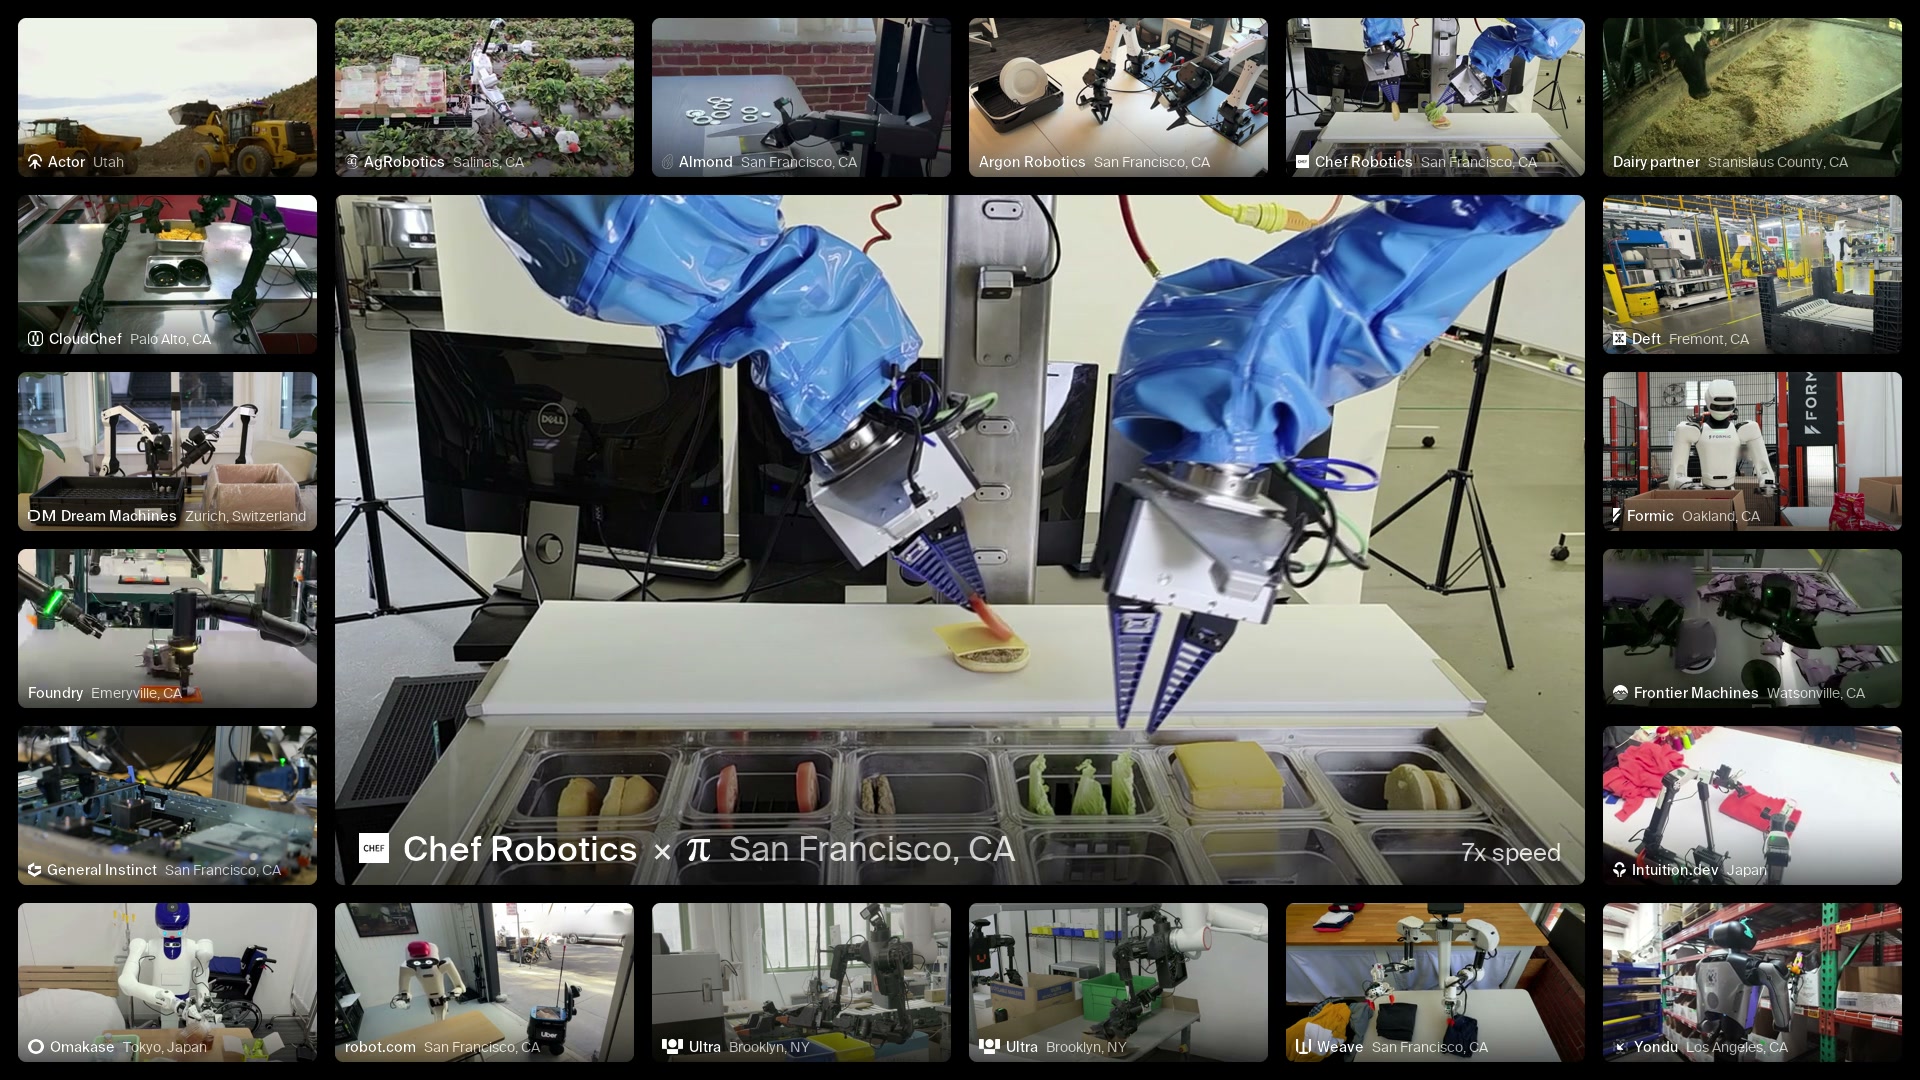
Physical Intelligence 开放 Pi API beta,可上传数据微调并云端部署机器人模型
把 机器人基础模型的微调与托管推理打包成 API,显著降低具身智能落地的数据与基础设施门槛。
S1:单视频演示执行 10-minute 机器人任务
把 in-context learning 引入机器人,减少新任务数据收集与微调,对通用机器人策略有参考价值。
Skild AI 部署 10 个月 ARR 超 $100 million
显示机器人基础模型已在 60+ 付费客户落地,且约 90% 收入来自操作任务,可作为具身商业化评估样本。
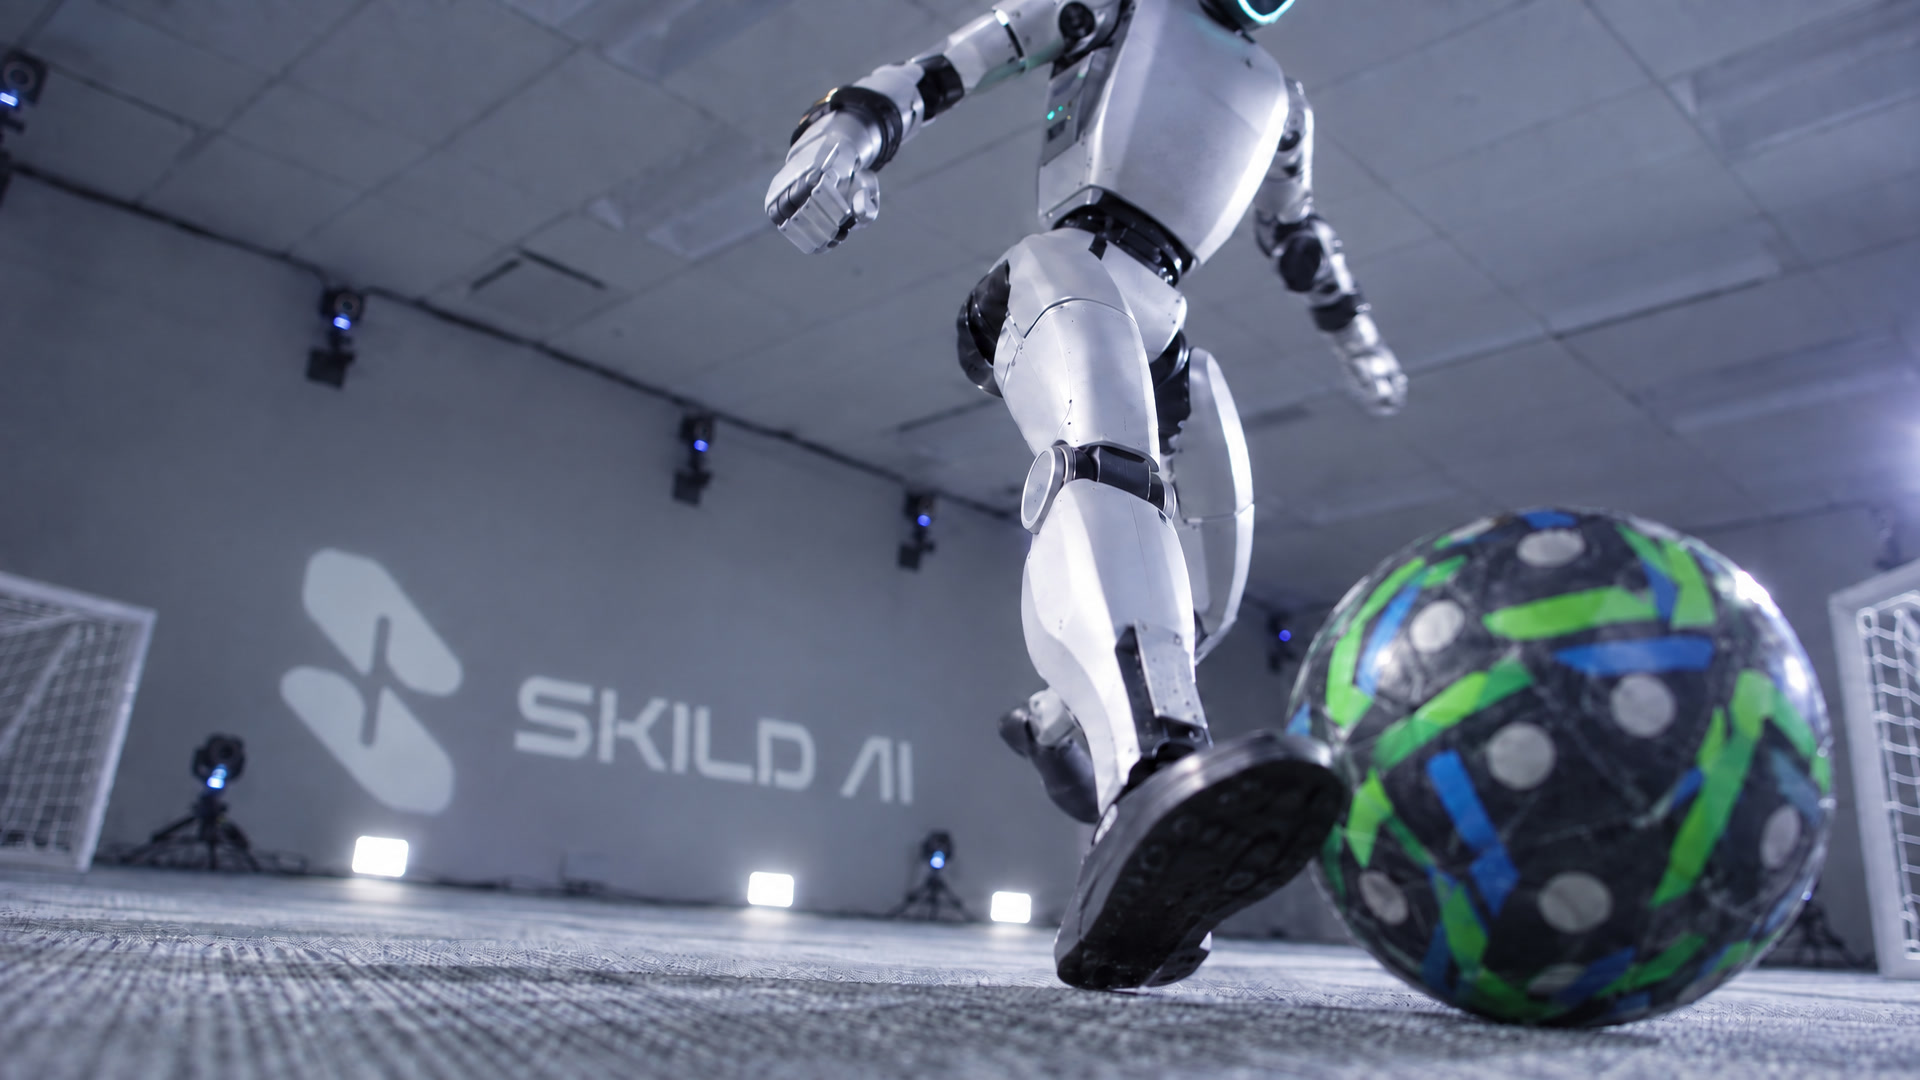
Skild AI 宣布物理自我博弈突破:S1 在仿真中自我对弈学会足球等高动态任务
自我博弈后训练突破人类示教数据的能力上限,为机器人基础模型持续自我提升提供新路径
NVIDIA Cosmos 3 Edge:4B 端侧机器人模型
为机载机器人控制提供可后训练的小型世界模型,降低端侧部署门槛。
