AI 研究助理

基于站内最新资料,回答 AI 前沿问题

回答带出处引用,支持多轮追问

快速响应
AI 前沿跟踪
今日首页重点内容GitHub 趋势榜
领域
学术研究
大模型
具身智能
AI 基础设施
智能体 · Skill · MCP
机器人
多模态
自动驾驶
数据 / MLOps
AI 硬件
安全对齐
综述与报告

具身智能

共 50 条 · 按质量与时效综合排序 · 仅收录近 3 个月内容最近同步 55 分钟前

已折叠 · 展开查看该领域的技术路线图、最新技术与成果、发展态势与前景趋势(含表格与 Mermaid 路线图)。

全部 50发布 6论文 21模型 7项目 3工具 0数据集 5报告 0博客 8综述 0
细分方向全部VLA 与机器人基础模型 6世界模型 1数据采集与遥操作 0仿真与 sim-to-real 1任务规划与具身推理 0评测与基准 0
博客具身智能VLA 与机器人基础模型★ 重点来源11 天前
Gemini 4 Argon for Robotics

Gemini 4 Argon 面向机器人场景,指向具身智能应用

旗舰模型下探机器人领域,值得尽快评估其在 VLA 与真实机器人任务上的能力边界
Gemini机器人具身智能deepmind.google
博客具身智能VLA 与机器人基础模型12 天前
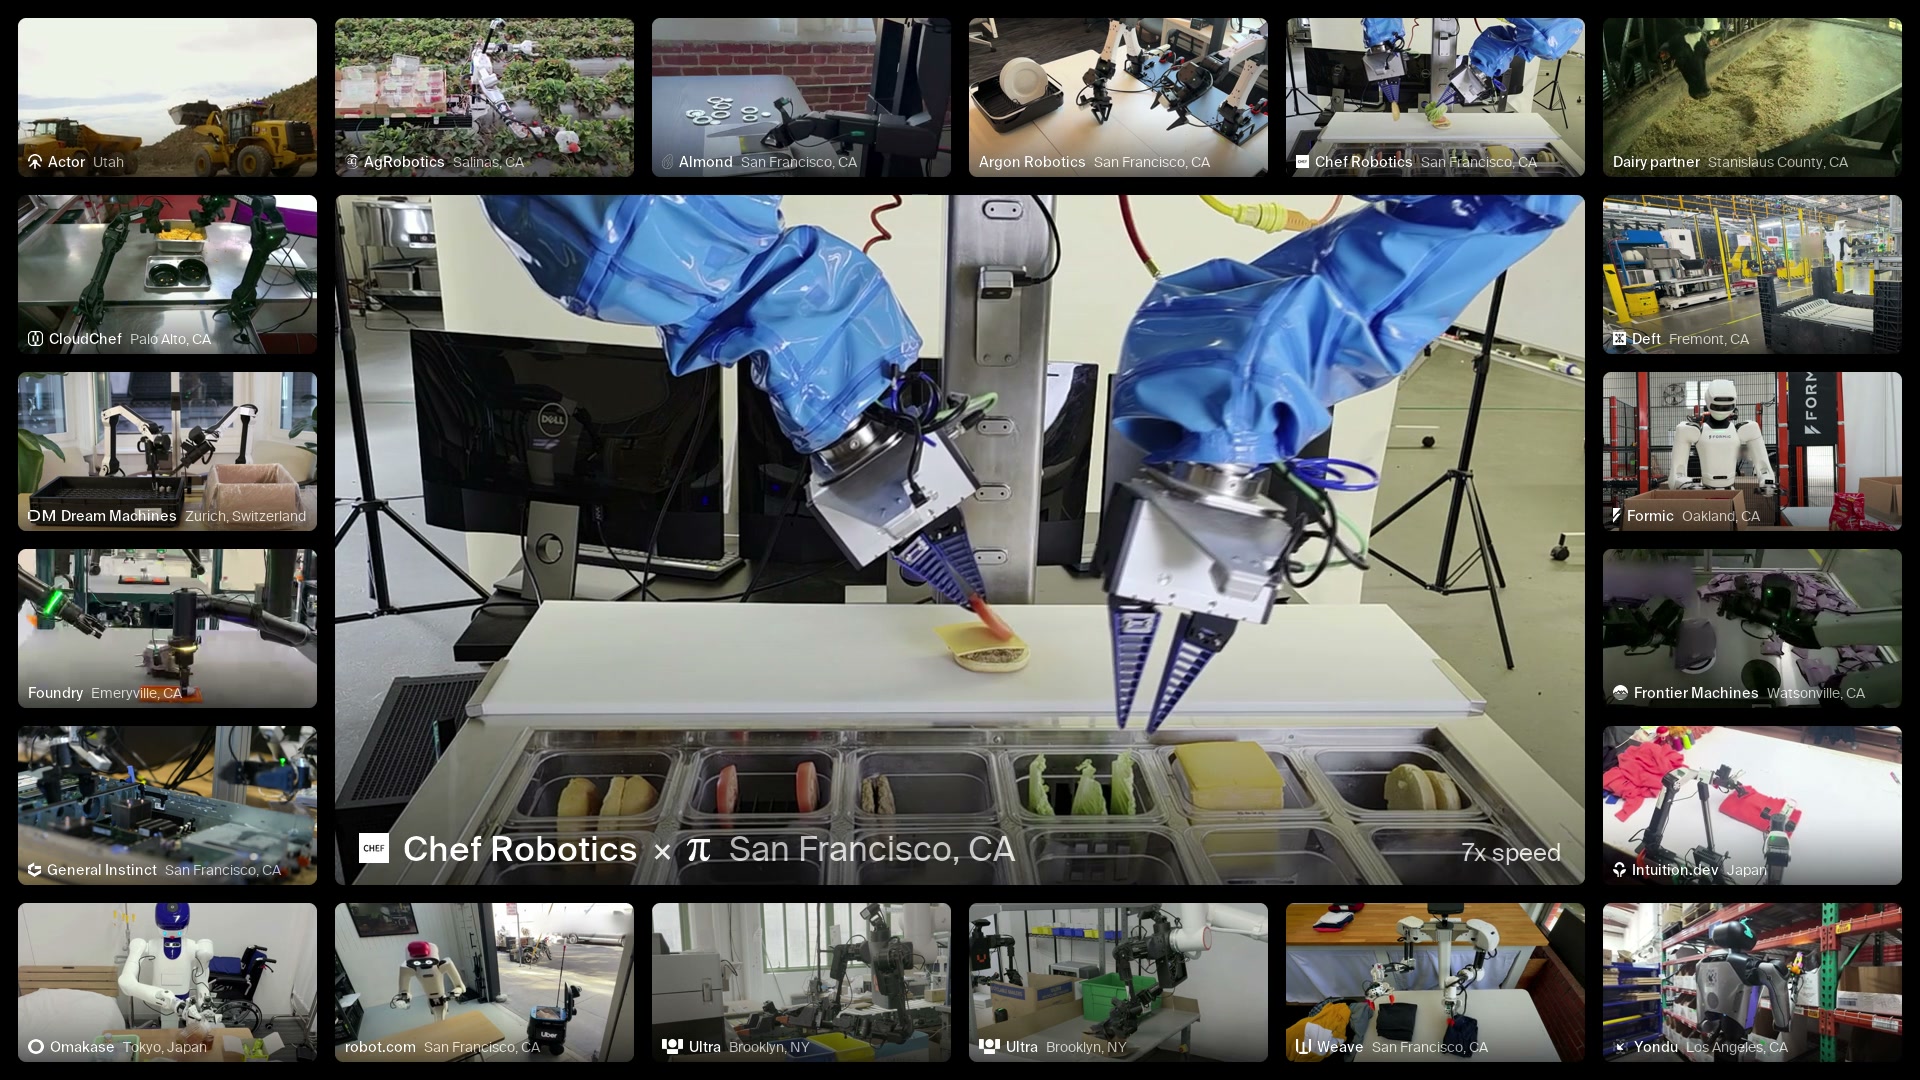
Frontier Models for Every Robot: Announcing our API beta

Physical Intelligence 开放 Pi API beta,可上传数据微调并云端部署机器人模型

把 π0/π0.5 机器人基础模型的微调与托管推理打包成 API,显著降低具身智能落地的数据与基础设施门槛。
具身智能VLA微调pi.website
博客具身智能VLA 与机器人基础模型2026/08/18
Introducing S1: In-Context Learning for Robotics

S1:单视频演示执行 10-minute 机器人任务

把 in-context learning 引入机器人,减少新任务数据收集与微调,对通用机器人策略有参考价值。
S1in-context learning机器人基础模型skild.ai
博客具身智能VLA 与机器人基础模型2026/09/10
The Hidden Pillar of Robotics

Skild AI 部署 10 个月 ARR 超 $100 million

显示机器人基础模型已在 60+ 付费客户落地,且约 90% 收入来自操作任务,可作为具身商业化评估样本。
Skild AI商业化机器人基础模型skild.ai
博客具身智能VLA 与机器人基础模型2026/09/23
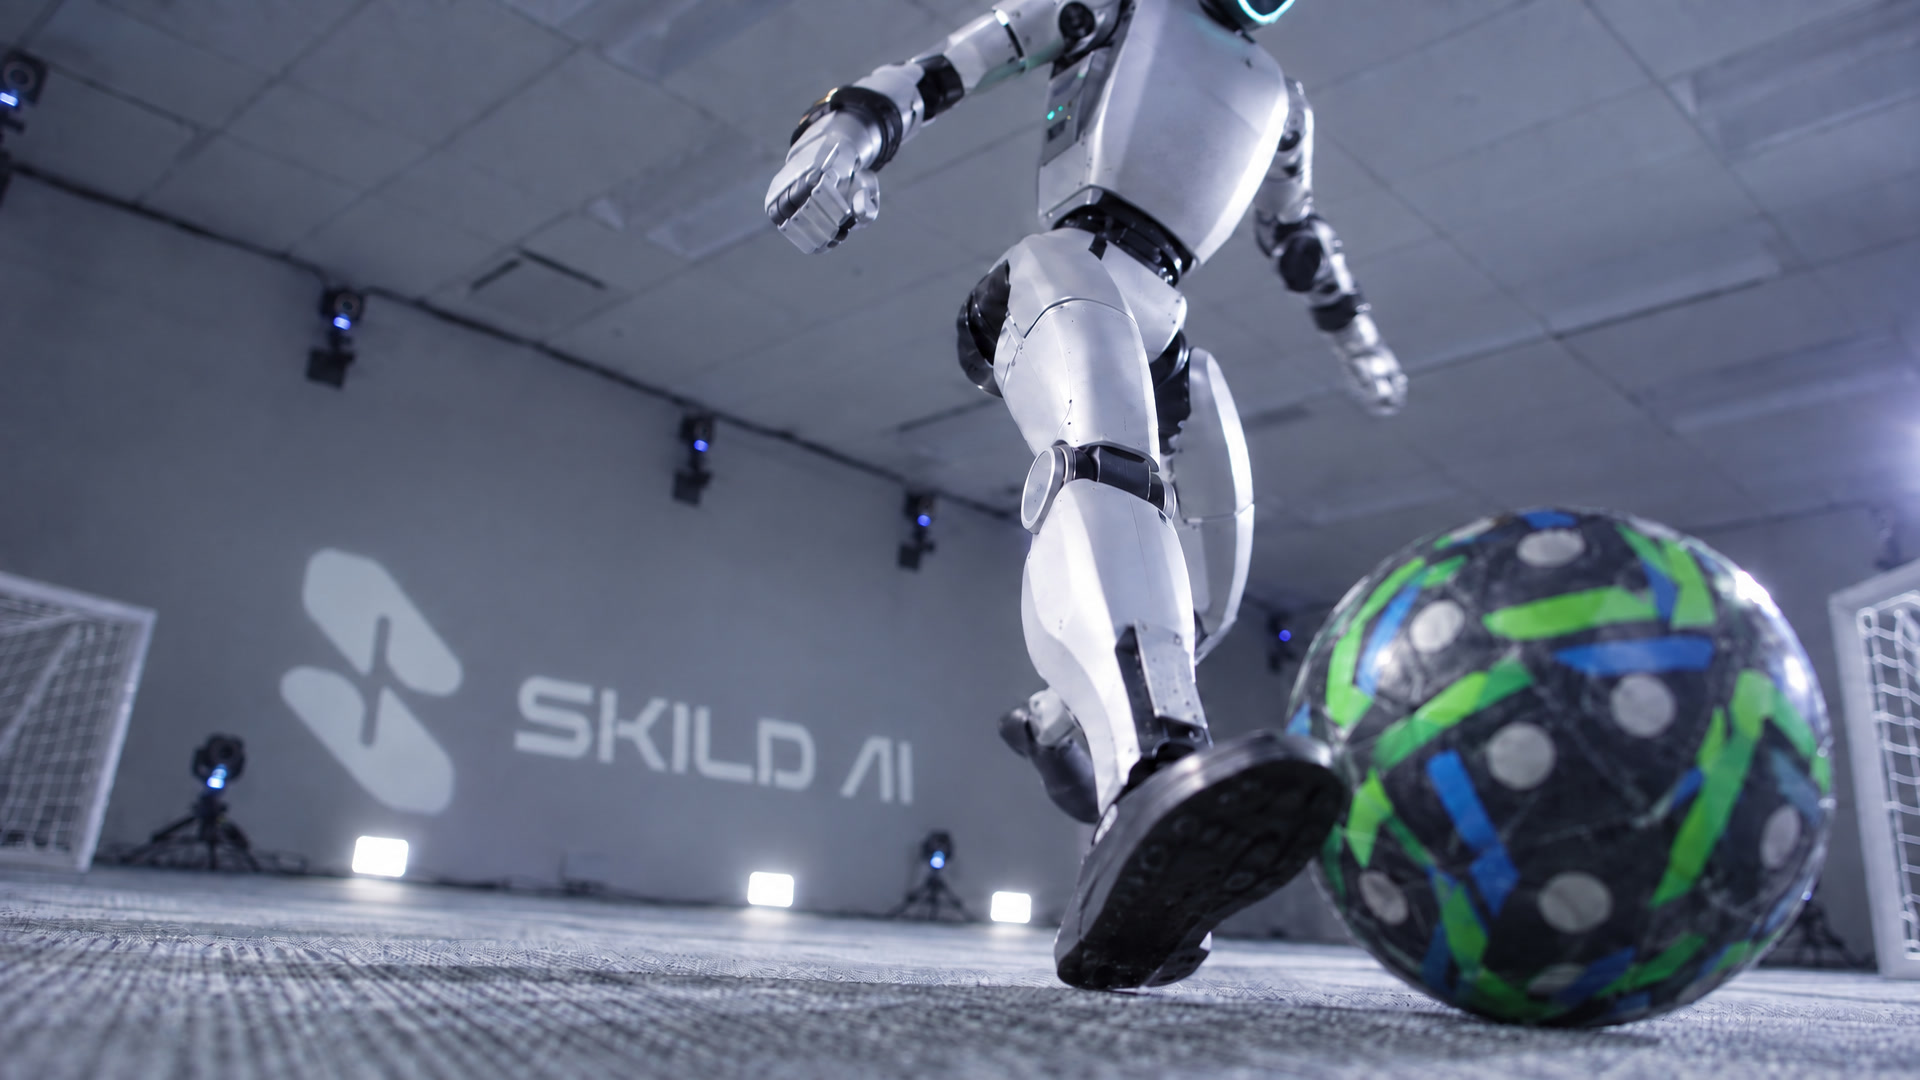
Physical Self-Play

Skild AI 宣布物理自我博弈突破:S1 在仿真中自我对弈学会足球等高动态任务

自我博弈后训练突破人类示教数据的能力上限,为机器人基础模型持续自我提升提供新路径
自我博弈后训练机器人基础模型skild.ai
博客具身智能VLA 与机器人基础模型2026/08/20
Post-Train NVIDIA Cosmos 3 Edge for On-Device Robot Control

NVIDIA Cosmos 3 Edge:4B 端侧机器人模型

为机载机器人控制提供可后训练的小型世界模型,降低端侧部署门槛。

NVIDIA世界模型端侧部署developer.nvidia.com
博客具身智能仿真与 sim-to-real16 天前
5 Steps to Create SimReady Assets for Robotics with Frontier AI Models

NVIDIA 给出 5 步,把 CAD 资产转为机器人 SimReady 资产

SimReady 资产是机器人仿真数据闭环的前置环节,这套校验流程可直接复用

SimReadyOpenUSD机器人仿真developer.nvidia.com
博客具身智能世界模型2026/08/05
Beyond VLAs: How World Action Models Reshape Robot Manipulation

World Action Models:让策略理解物理而非模仿演示,重塑机器人操作

演示外泛化是操作策略落地的核心瓶颈,世界模型路线为 VLA 之后的骨干架构选型提供参考。

VLA世界模型策略泛化developer.nvidia.com