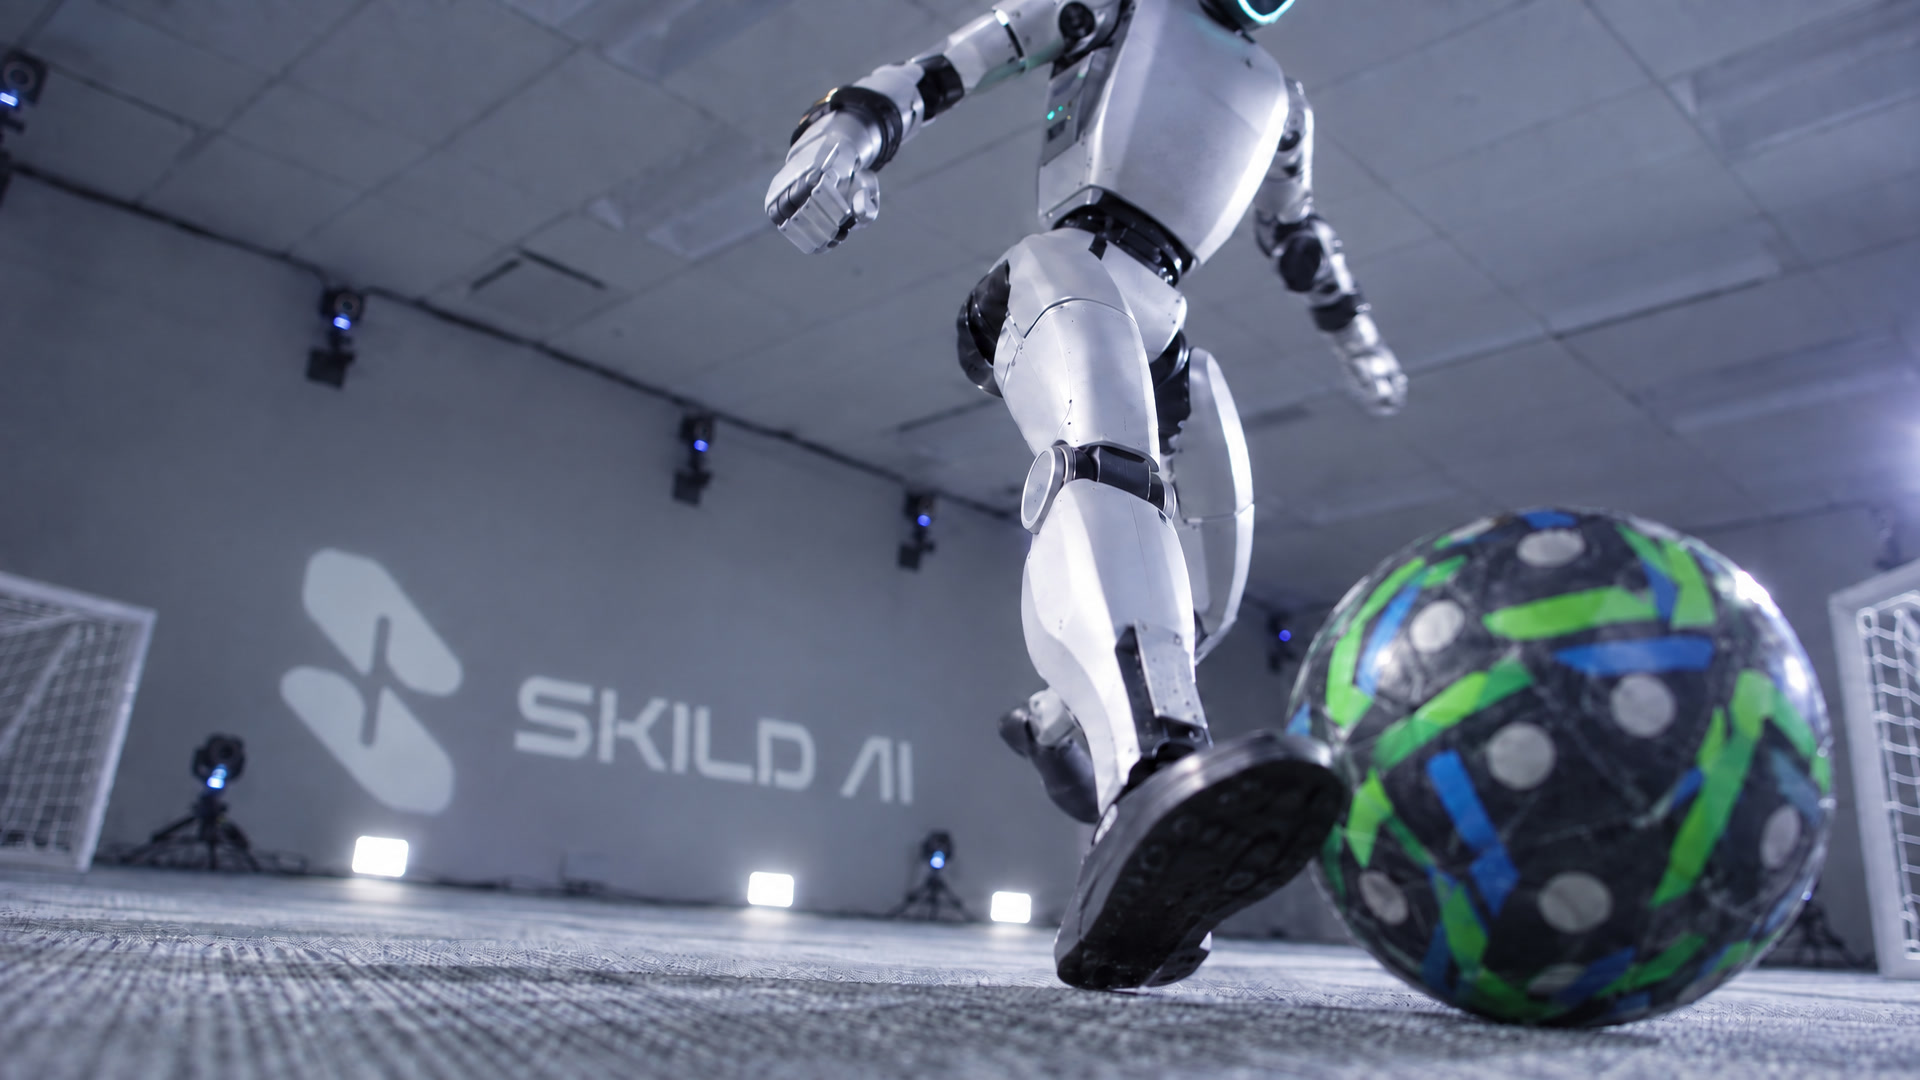
Physical Self-PlaySkild AI 宣布物理自我博弈突破:S1 在仿真中自我对弈学会足球等高动态任务
Skild AI 宣布物理自我博弈突破:S1 在仿真中自我对弈学会足球等高动态任务
自我博弈后训练突破人类示教数据的能力上限,为机器人基础模型持续自我提升提供新路径
资料 46 条 · 常规内容近 60–90 天,综述/报告保留一年最近同步 33 分钟前
Skild AI 宣布物理自我博弈突破:S1 在仿真中自我对弈学会足球等高动态任务
自我博弈后训练突破人类示教数据的能力上限,为机器人基础模型持续自我提升提供新路径
NVIDIA Cosmos 3 Edge:4B 端侧机器人模型
为机载机器人控制提供可后训练的小型世界模型,降低端侧部署门槛。

sensenova roborsi-27b 机器人模型预览版,Apache-2.0
信息不足,影响待观察

kyutai/reki-2b 模型发布,领域 robotics,许可 cc-by-nc-sa-4.0
信息不足,影响待观察

lerobot/FineART 采用 cc-by-4.0 许可
信息不足,影响待观察

驾驶 VLA 存在感知-动作绑定缺口:能识别危险却不刹车
揭示 reasoning VLA 系统性失效模式,免训练注入能量即可修复,对自动驾驶安全工程有直接启示

ALMA 框架实现 LLM 辅助任务生成,仿真位置 RMSE 降 24.7%、真实悬停降 79.6%
提出用 LLM 分析控制困难并生成训练任务的范式,显著提升空中机械臂自适应飞行控制,零样本迁移到真机。

ACE-Brain-0.6空间定位平均分75.41
约1.5 million样本的可验证定位监督提升开放9B模型空间感知,为具身数据闭环提供参考。
