HiSTEVE 1.0: Harnessing Human-Interface VLA Agents for Open-World GamesHiSTEVE 分层 VLA 智能体在 MineStudio Bench 达 85.0%,OpenHA 37.4%
HiSTEVE 分层 VLA 智能体在 MineStudio Bench 达 85.0%,OpenHA 37.4%
展示分层 VLA 加原生键鼠控制完成长时程任务,对游戏和具身智能体的工程落地有直接参考价值。

资料 46 条 · 常规内容近 60–90 天,综述/报告保留一年最近同步 1 小时前
HiSTEVE 分层 VLA 智能体在 MineStudio Bench 达 85.0%,OpenHA 37.4%
展示分层 VLA 加原生键鼠控制完成长时程任务,对游戏和具身智能体的工程落地有直接参考价值。
FlashRT实时推理引擎支持Pi0等VLA生产控制
降低机器人VLA小批量低延迟推理门槛,直接影响具身智能部署。
研究发现 6 个 VLA 中单步生成基本匹配多步采样,低延迟部署无需额外训练
对 VLA 部署有直接工程意义:大模型单步策略可免费从多步模型获得,无需 retraining、distillation 或辅助目标,即可降延迟。

PACT-VLA 用提交前观测验证异步动作块
针对异步 VLA 部署的观测过期问题,给出候选生成与提交前验证思路,有助于提升实时成功率。

RAX:编码智能体无需动作示范,靠在线探索自学机器人控制程序
绕开遥操作数据依赖,把在线经验编译成可执行策略,为机器人数据闭环提供低成本扩展路径。

Gemini 4 Argon 面向机器人场景,指向具身智能应用
旗舰模型下探机器人领域,值得尽快评估其在 VLA 与真实机器人任务上的能力边界
提出 FocusVLA 阶段感知多视图路由,真实世界成功率从 71.7%→85.0%,提升 13.3%
阶段感知多视图路由提升VLA的多视角利用率,且模块可不动核心架构直接集成,对机器人操作模型的训练与部署有实用价值。

SmolVLA-MoE 引入稀疏 MoE,LIBERO 成功率 84.25%
为轻量 VLA 提供稀疏 MoE 方案,在约 500M 激活参数下将 LIBERO 成功率提升至 84.25%,并开源代码,可直接复现。

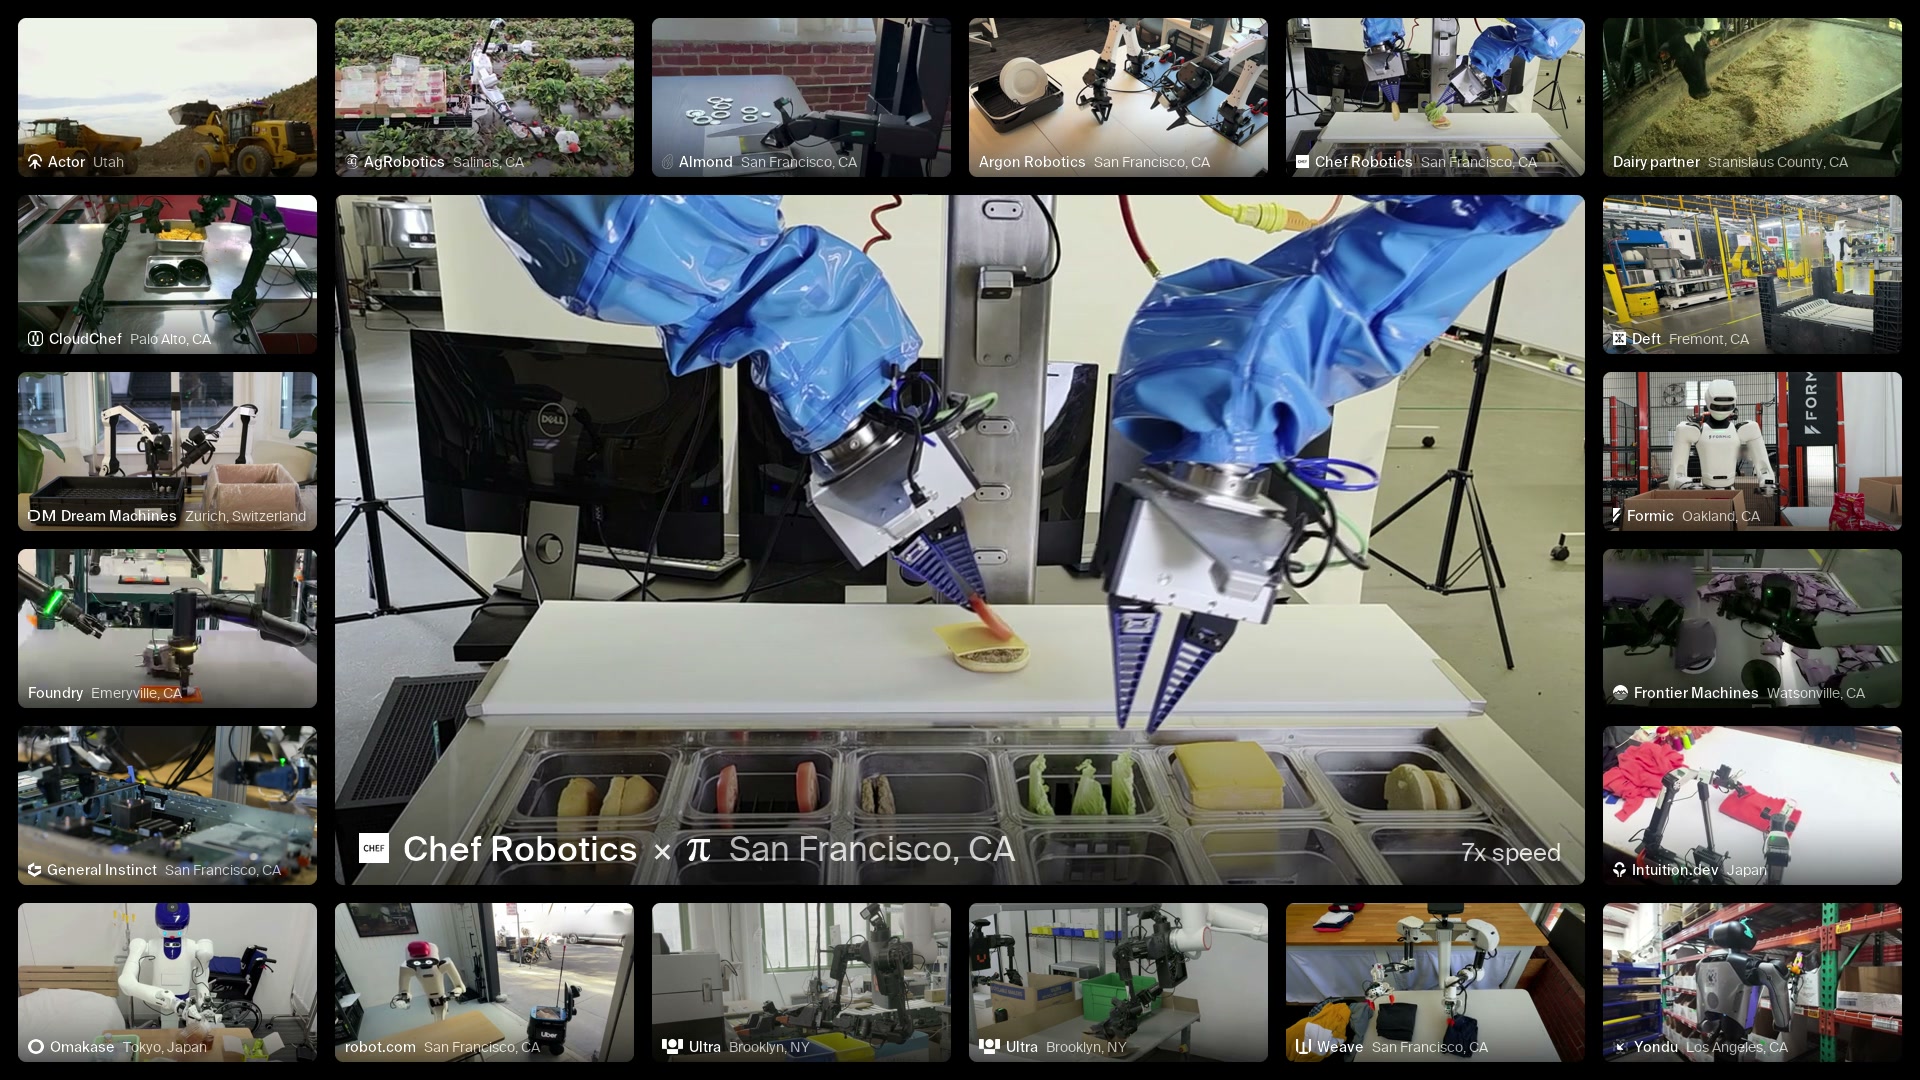
Physical Intelligence 开放 Pi API beta,可上传数据微调并云端部署机器人模型
把 机器人基础模型的微调与托管推理打包成 API,显著降低具身智能落地的数据与基础设施门槛。
S1:单视频演示执行 10-minute 机器人任务
把 in-context learning 引入机器人,减少新任务数据收集与微调,对通用机器人策略有参考价值。
Skild AI 部署 10 个月 ARR 超 $100 million
显示机器人基础模型已在 60+ 付费客户落地,且约 90% 收入来自操作任务,可作为具身商业化评估样本。
dexmal 发布面向通用具身智能的开放世界基础模型
若开放世界基础模型成立,将改变具身智能训练范式;当前摘要信息不足,需看论文/代码。