robocurve/inspect-robots开源 Physical AI 评测框架支持任意 LLM/VLA 接入机器人
开源 Physical AI 评测框架支持任意 LLM/VLA 接入机器人
统一具身模型评测接口,便于比较 VLA/LLM 控制能力,影响机器人评估与数据闭环。
资料 46 条 · 常规内容近 60–90 天,综述/报告保留一年最近同步 1 小时前
开源 Physical AI 评测框架支持任意 LLM/VLA 接入机器人
统一具身模型评测接口,便于比较 VLA/LLM 控制能力,影响机器人评估与数据闭环。
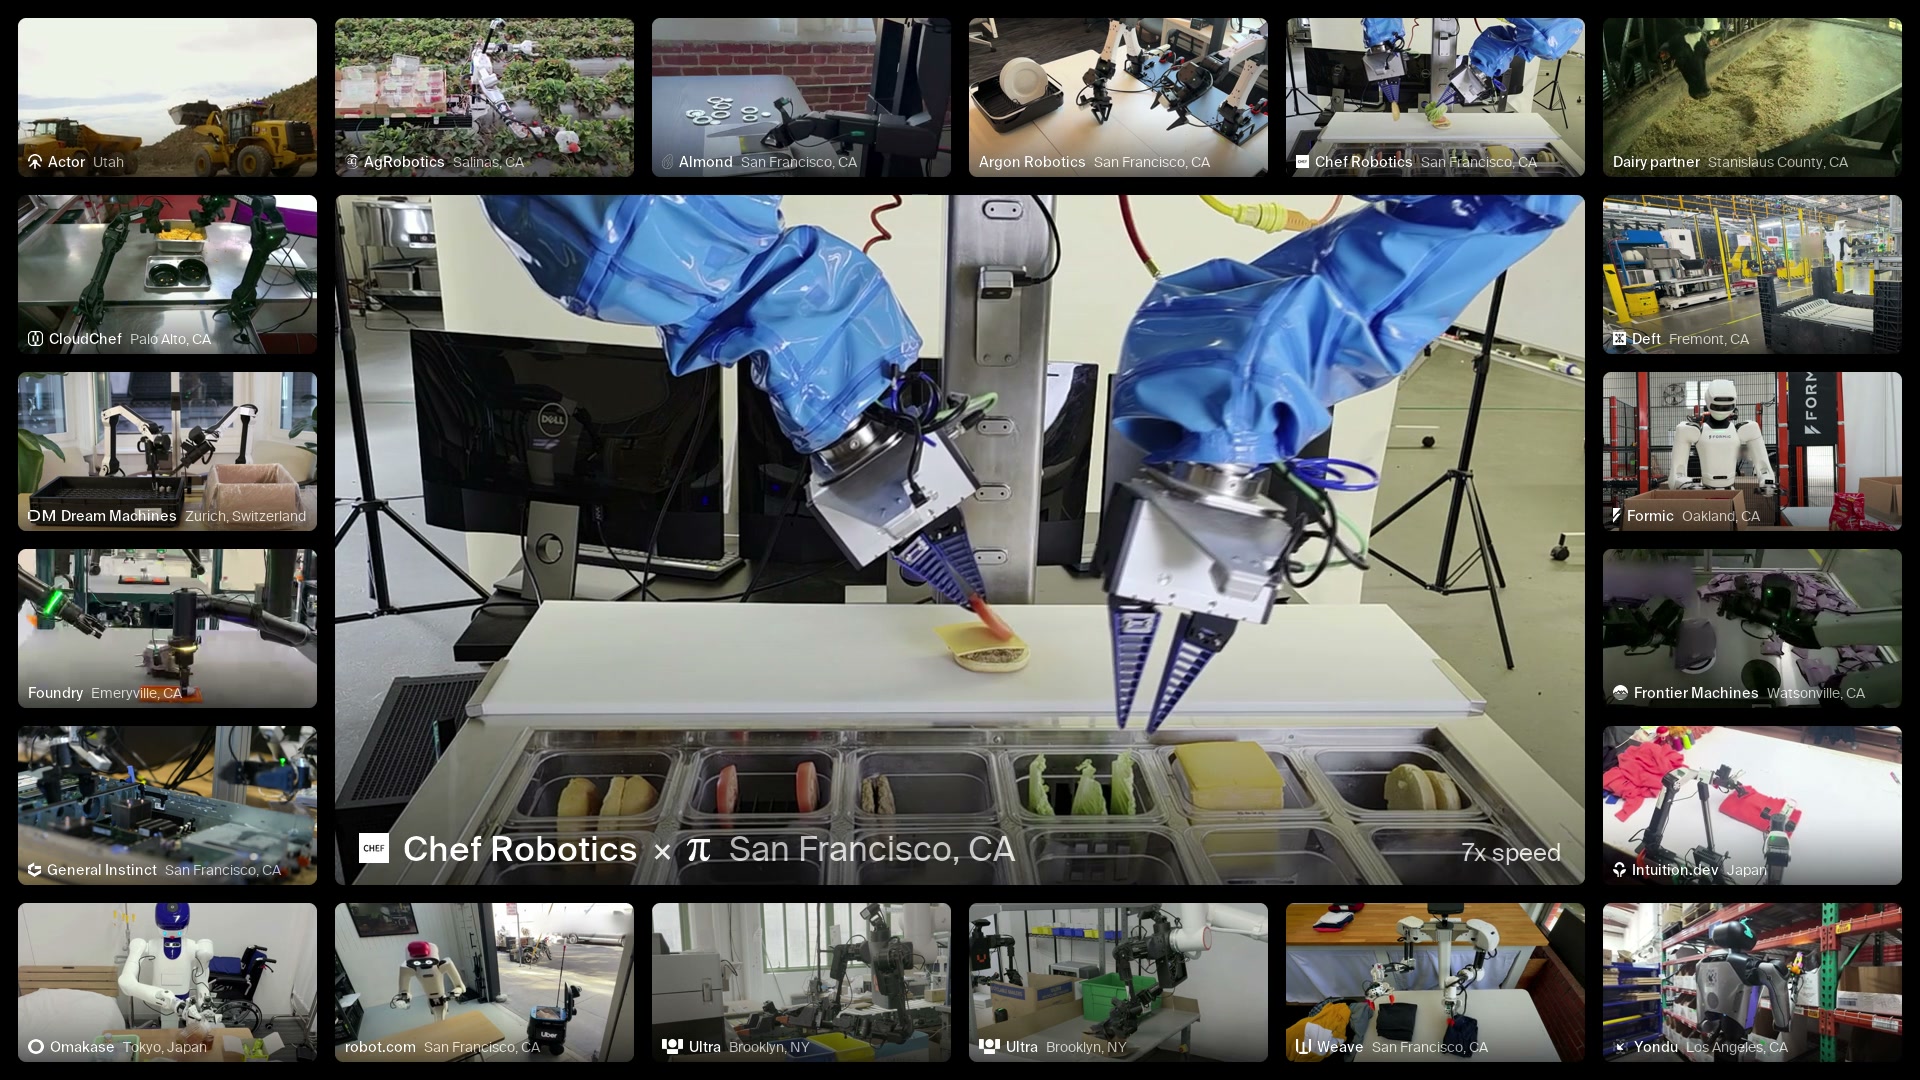
Physical Intelligence 开放 Pi API beta,可上传数据微调并云端部署机器人模型
把 机器人基础模型的微调与托管推理打包成 API,显著降低具身智能落地的数据与基础设施门槛。
S1:单视频演示执行 10-minute 机器人任务
把 in-context learning 引入机器人,减少新任务数据收集与微调,对通用机器人策略有参考价值。
Skild AI 部署 10 个月 ARR 超 $100 million
显示机器人基础模型已在 60+ 付费客户落地,且约 90% 收入来自操作任务,可作为具身商业化评估样本。
dexmal 发布面向通用具身智能的开放世界基础模型
若开放世界基础模型成立,将改变具身智能训练范式;当前摘要信息不足,需看论文/代码。
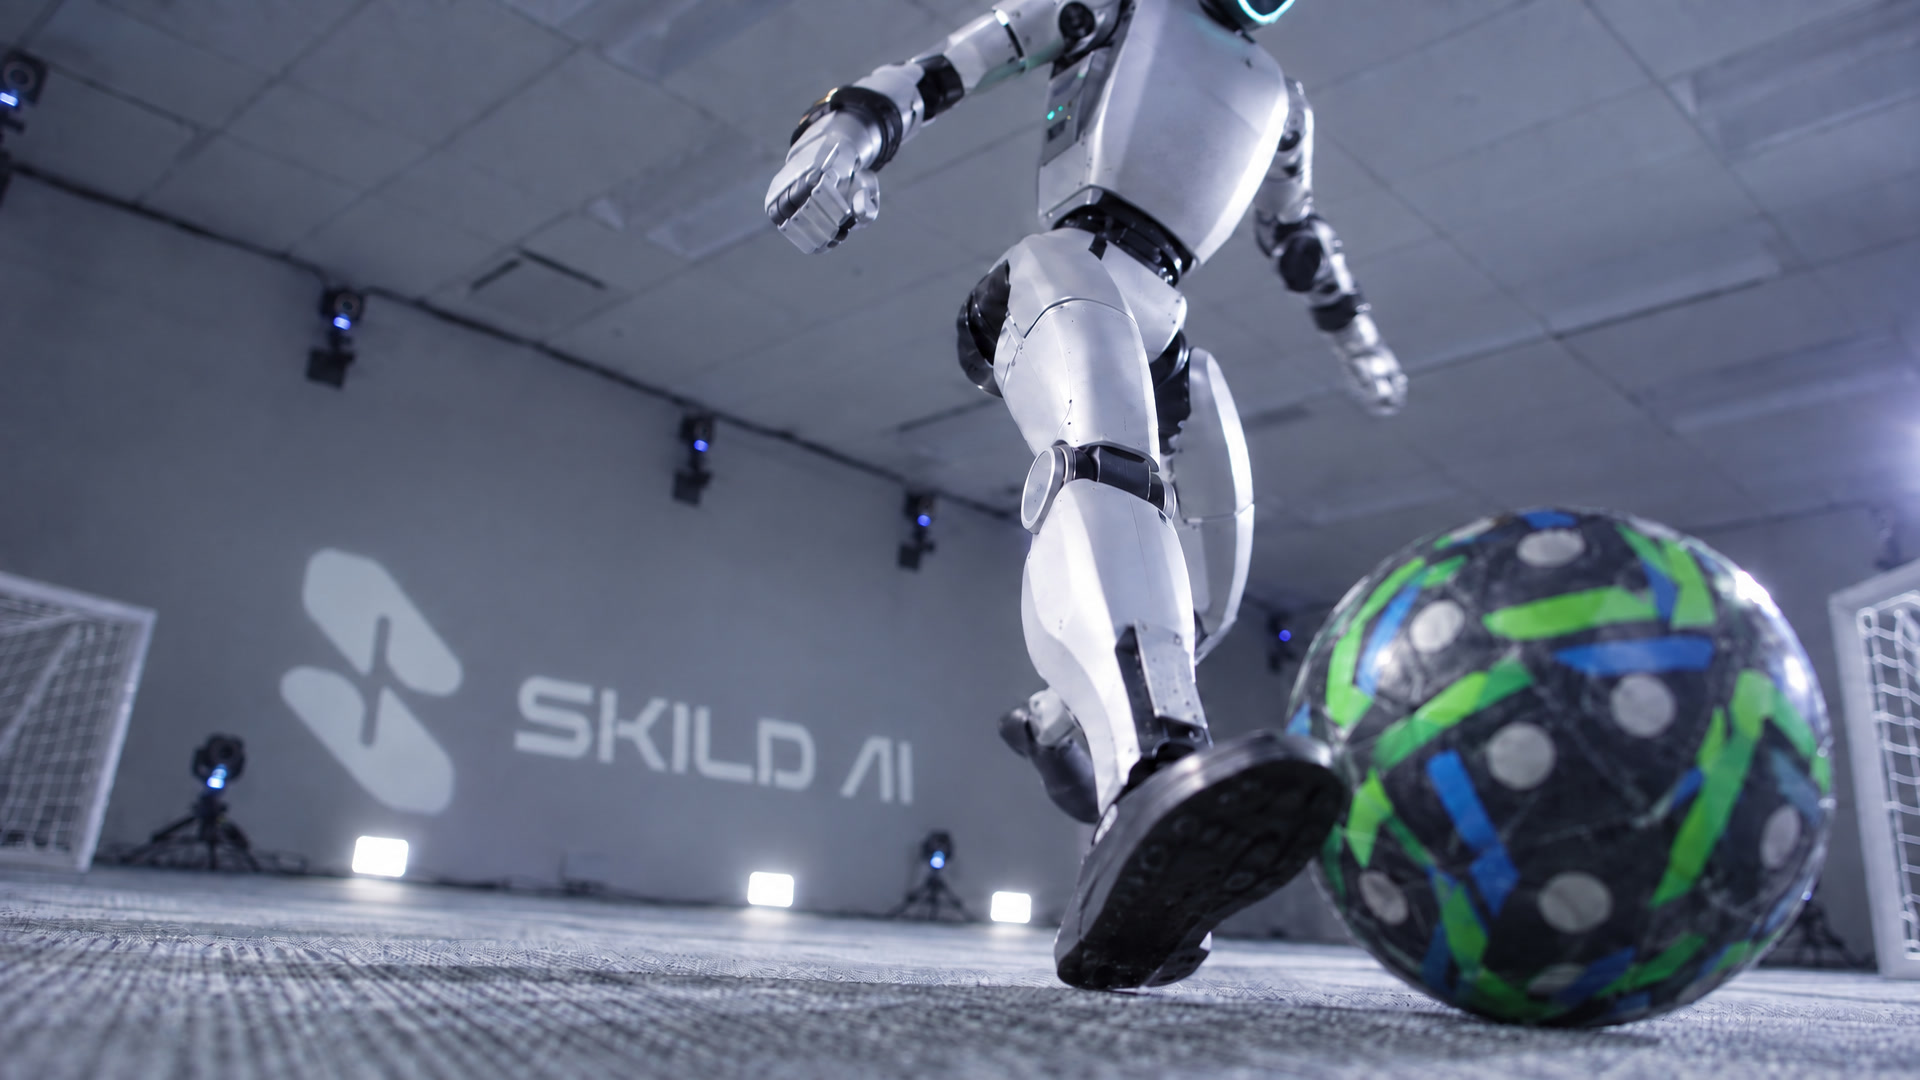
Skild AI 宣布物理自我博弈突破:S1 在仿真中自我对弈学会足球等高动态任务
自我博弈后训练突破人类示教数据的能力上限,为机器人基础模型持续自我提升提供新路径
Isaac Lab 3.0 早期访问发布:统一任务 API、免 Kit 执行、Warp 原生数据路径
机器人学习基础设施换代,统一后端与 Warp 原生数据路径直接影响大规模并行仿真训练效率。
MuJoCo 3.17.0 发布:新增 batch API,多仿真并行、结果位级一致
并行仿真吞吐是具身 RL 数据采集瓶颈,batch API 直接提效;1D flex 弯曲弹性提升仿真保真度
HyperDrone 快 20x,实现视觉策略 sim-to-real
高速批渲染与 GPU 动力学可降低无人机视觉策略训练成本,并支持 sim-to-real 验证。

NVIDIA Cosmos 3 Edge:4B 端侧机器人模型
为机载机器人控制提供可后训练的小型世界模型,降低端侧部署门槛。

NVIDIA 给出 5 步,把 CAD 资产转为机器人 SimReady 资产
SimReady 资产是机器人仿真数据闭环的前置环节,这套校验流程可直接复用
World Action Models:让策略理解物理而非模仿演示,重塑机器人操作
演示外泛化是操作策略落地的核心瓶颈,世界模型路线为 VLA 之后的骨干架构选型提供参考。
